Maggie

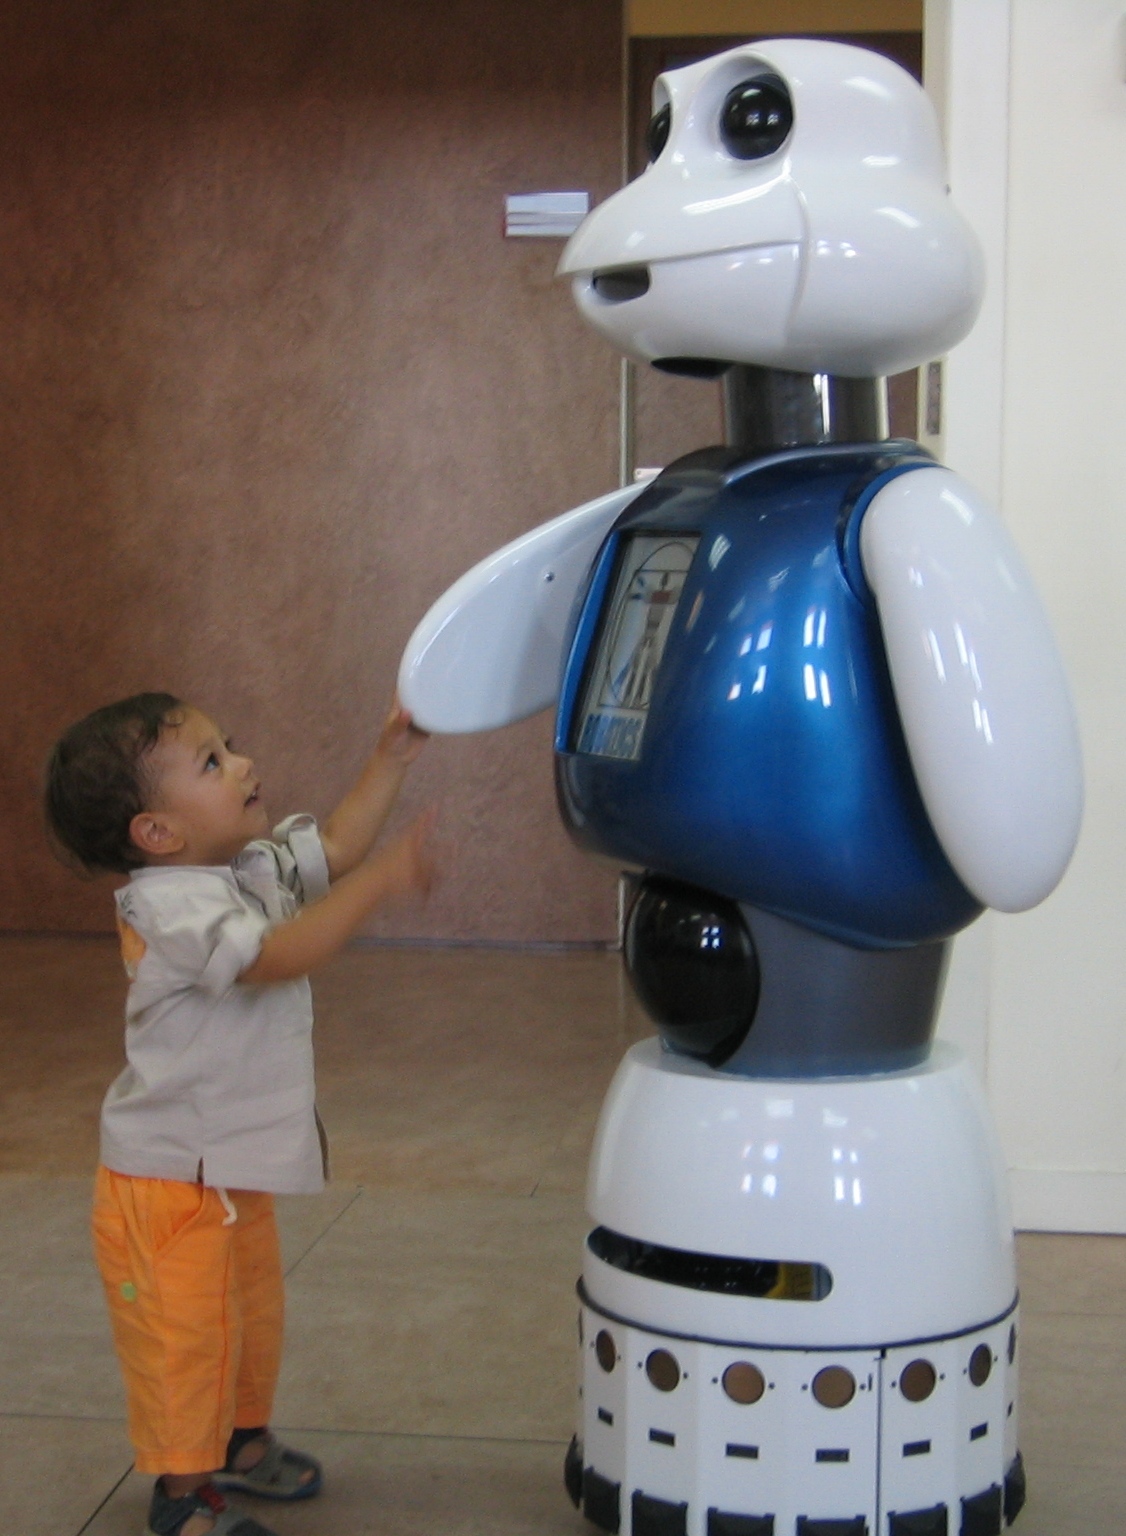
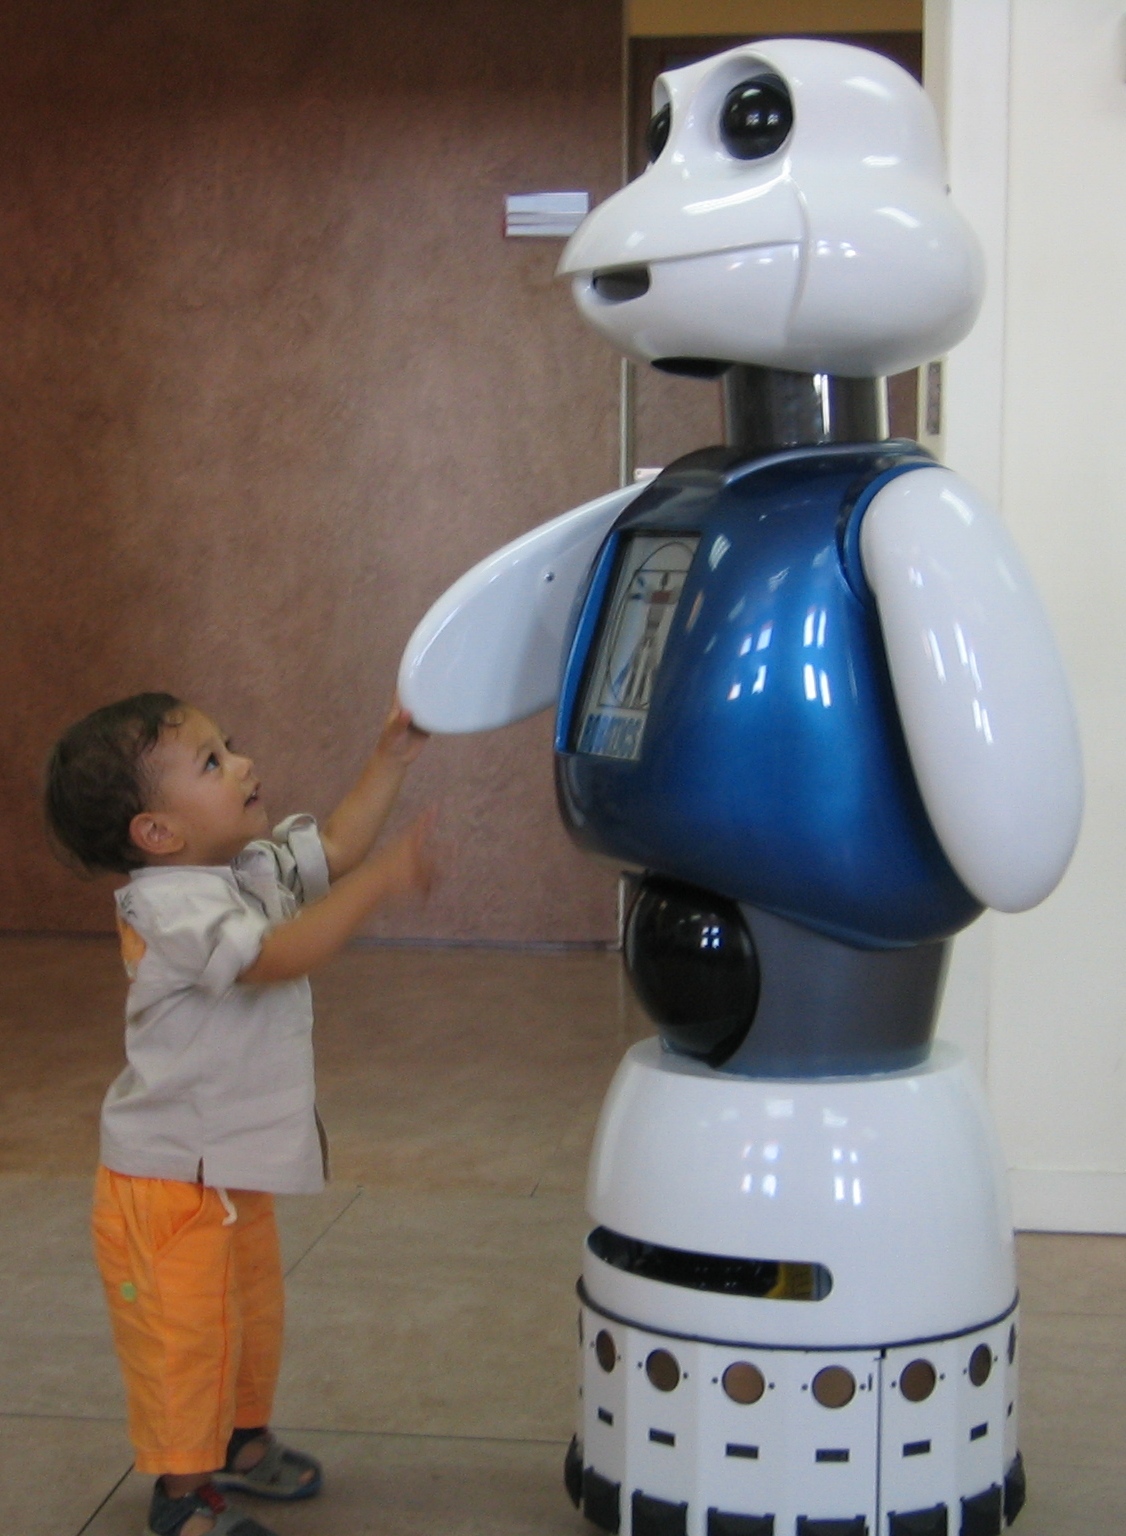
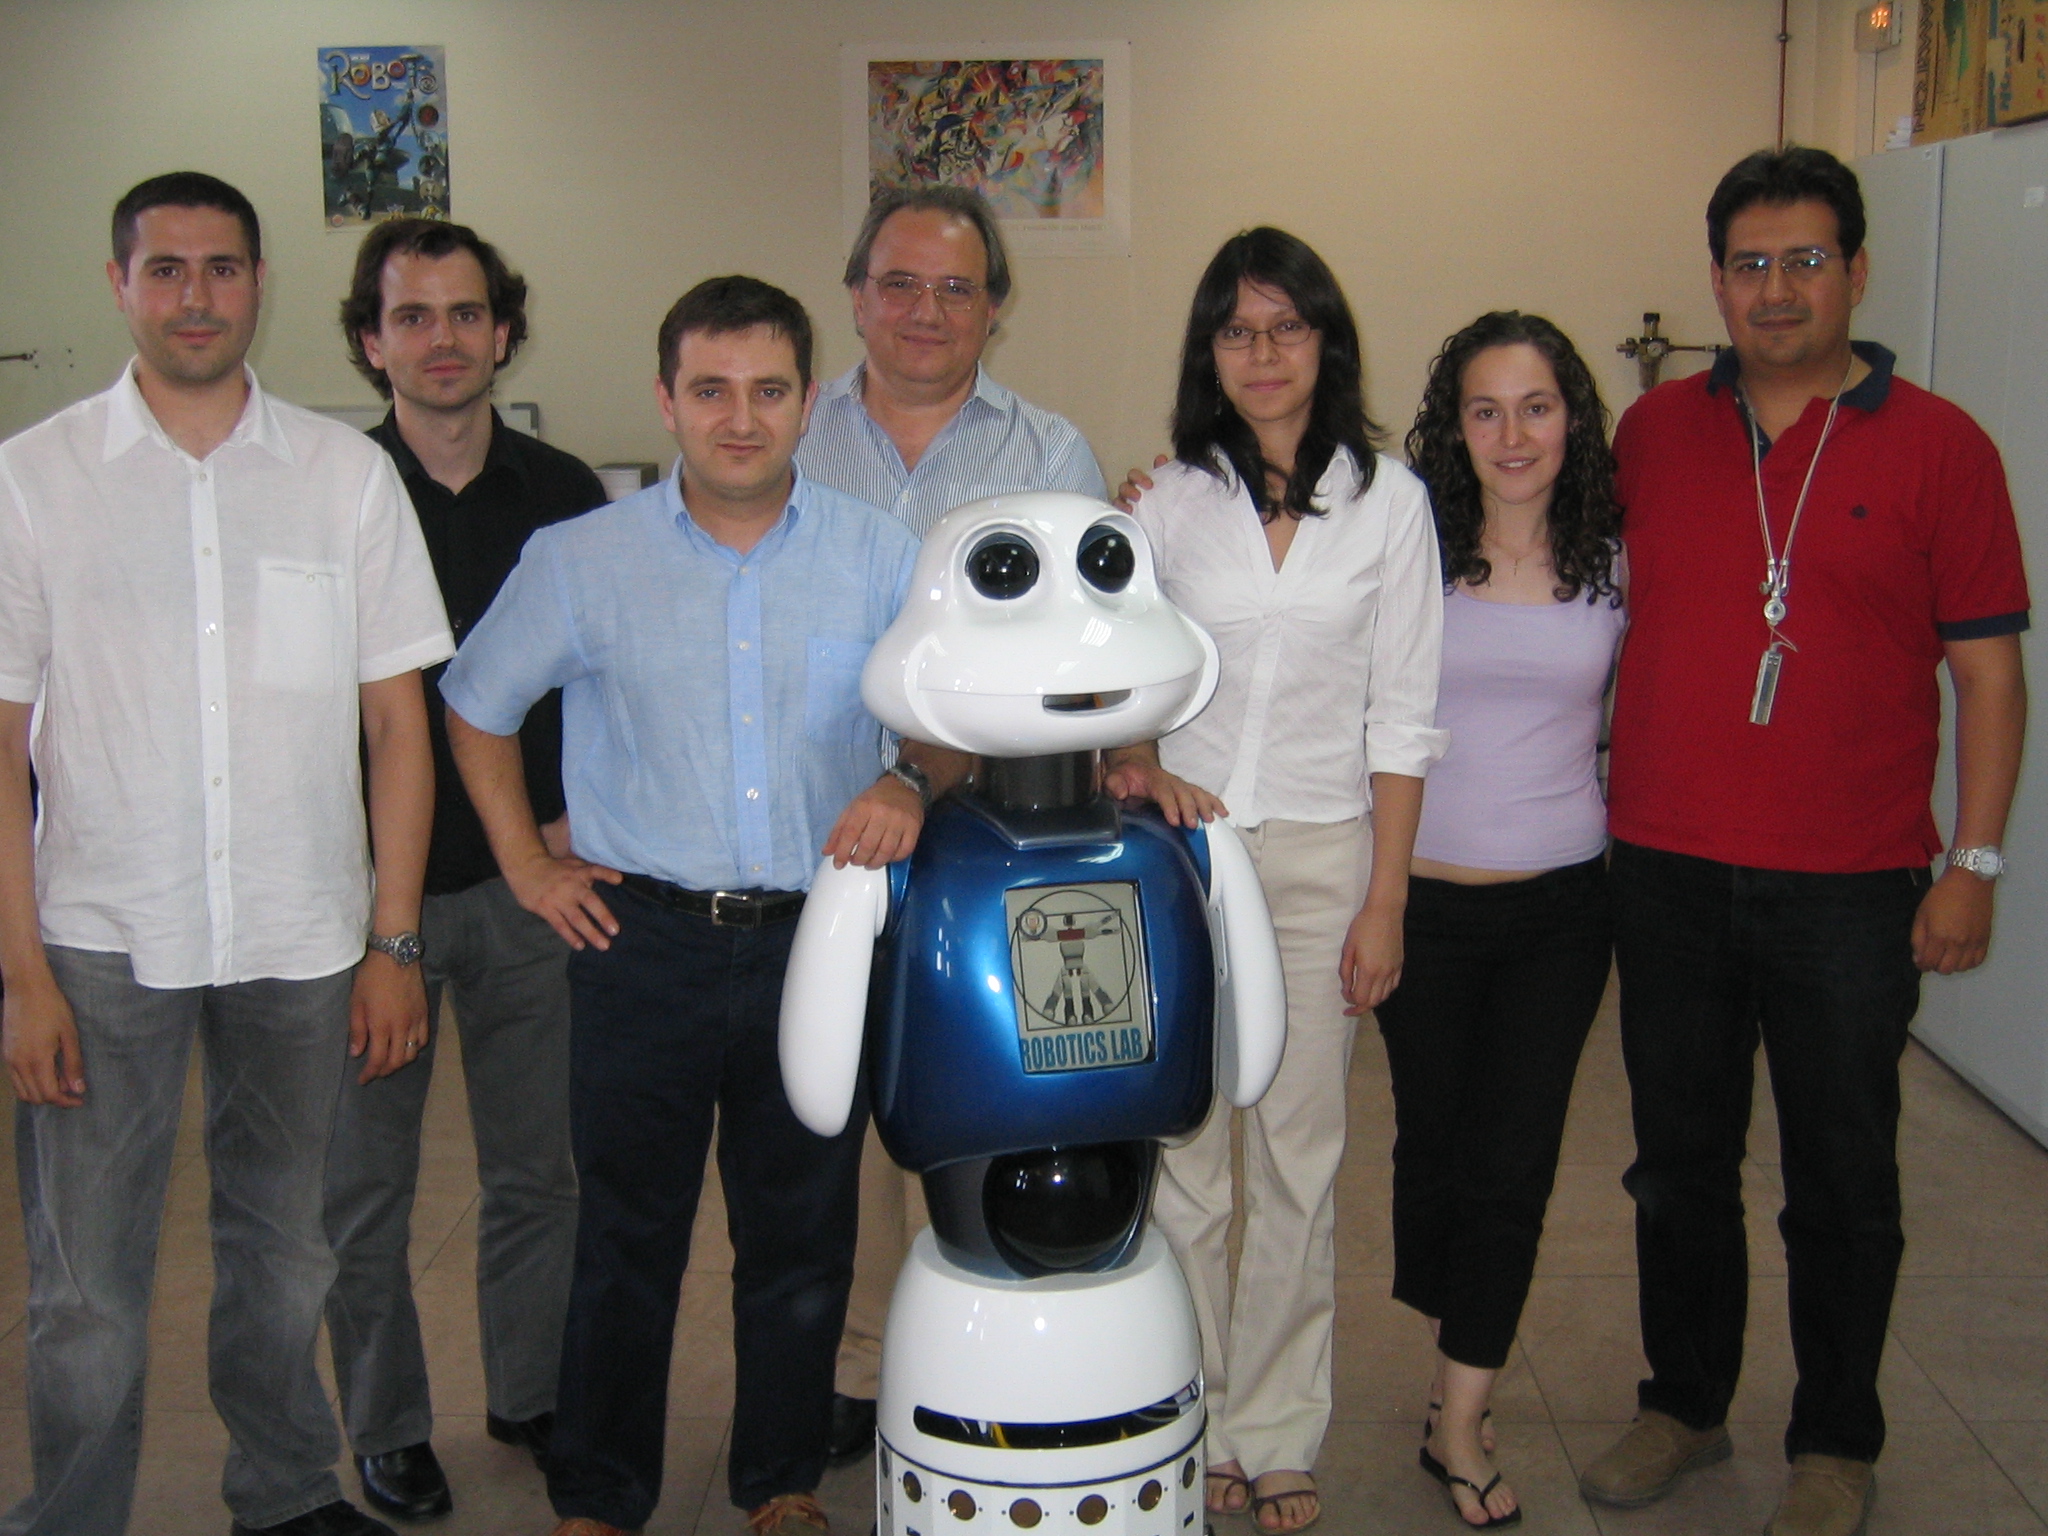
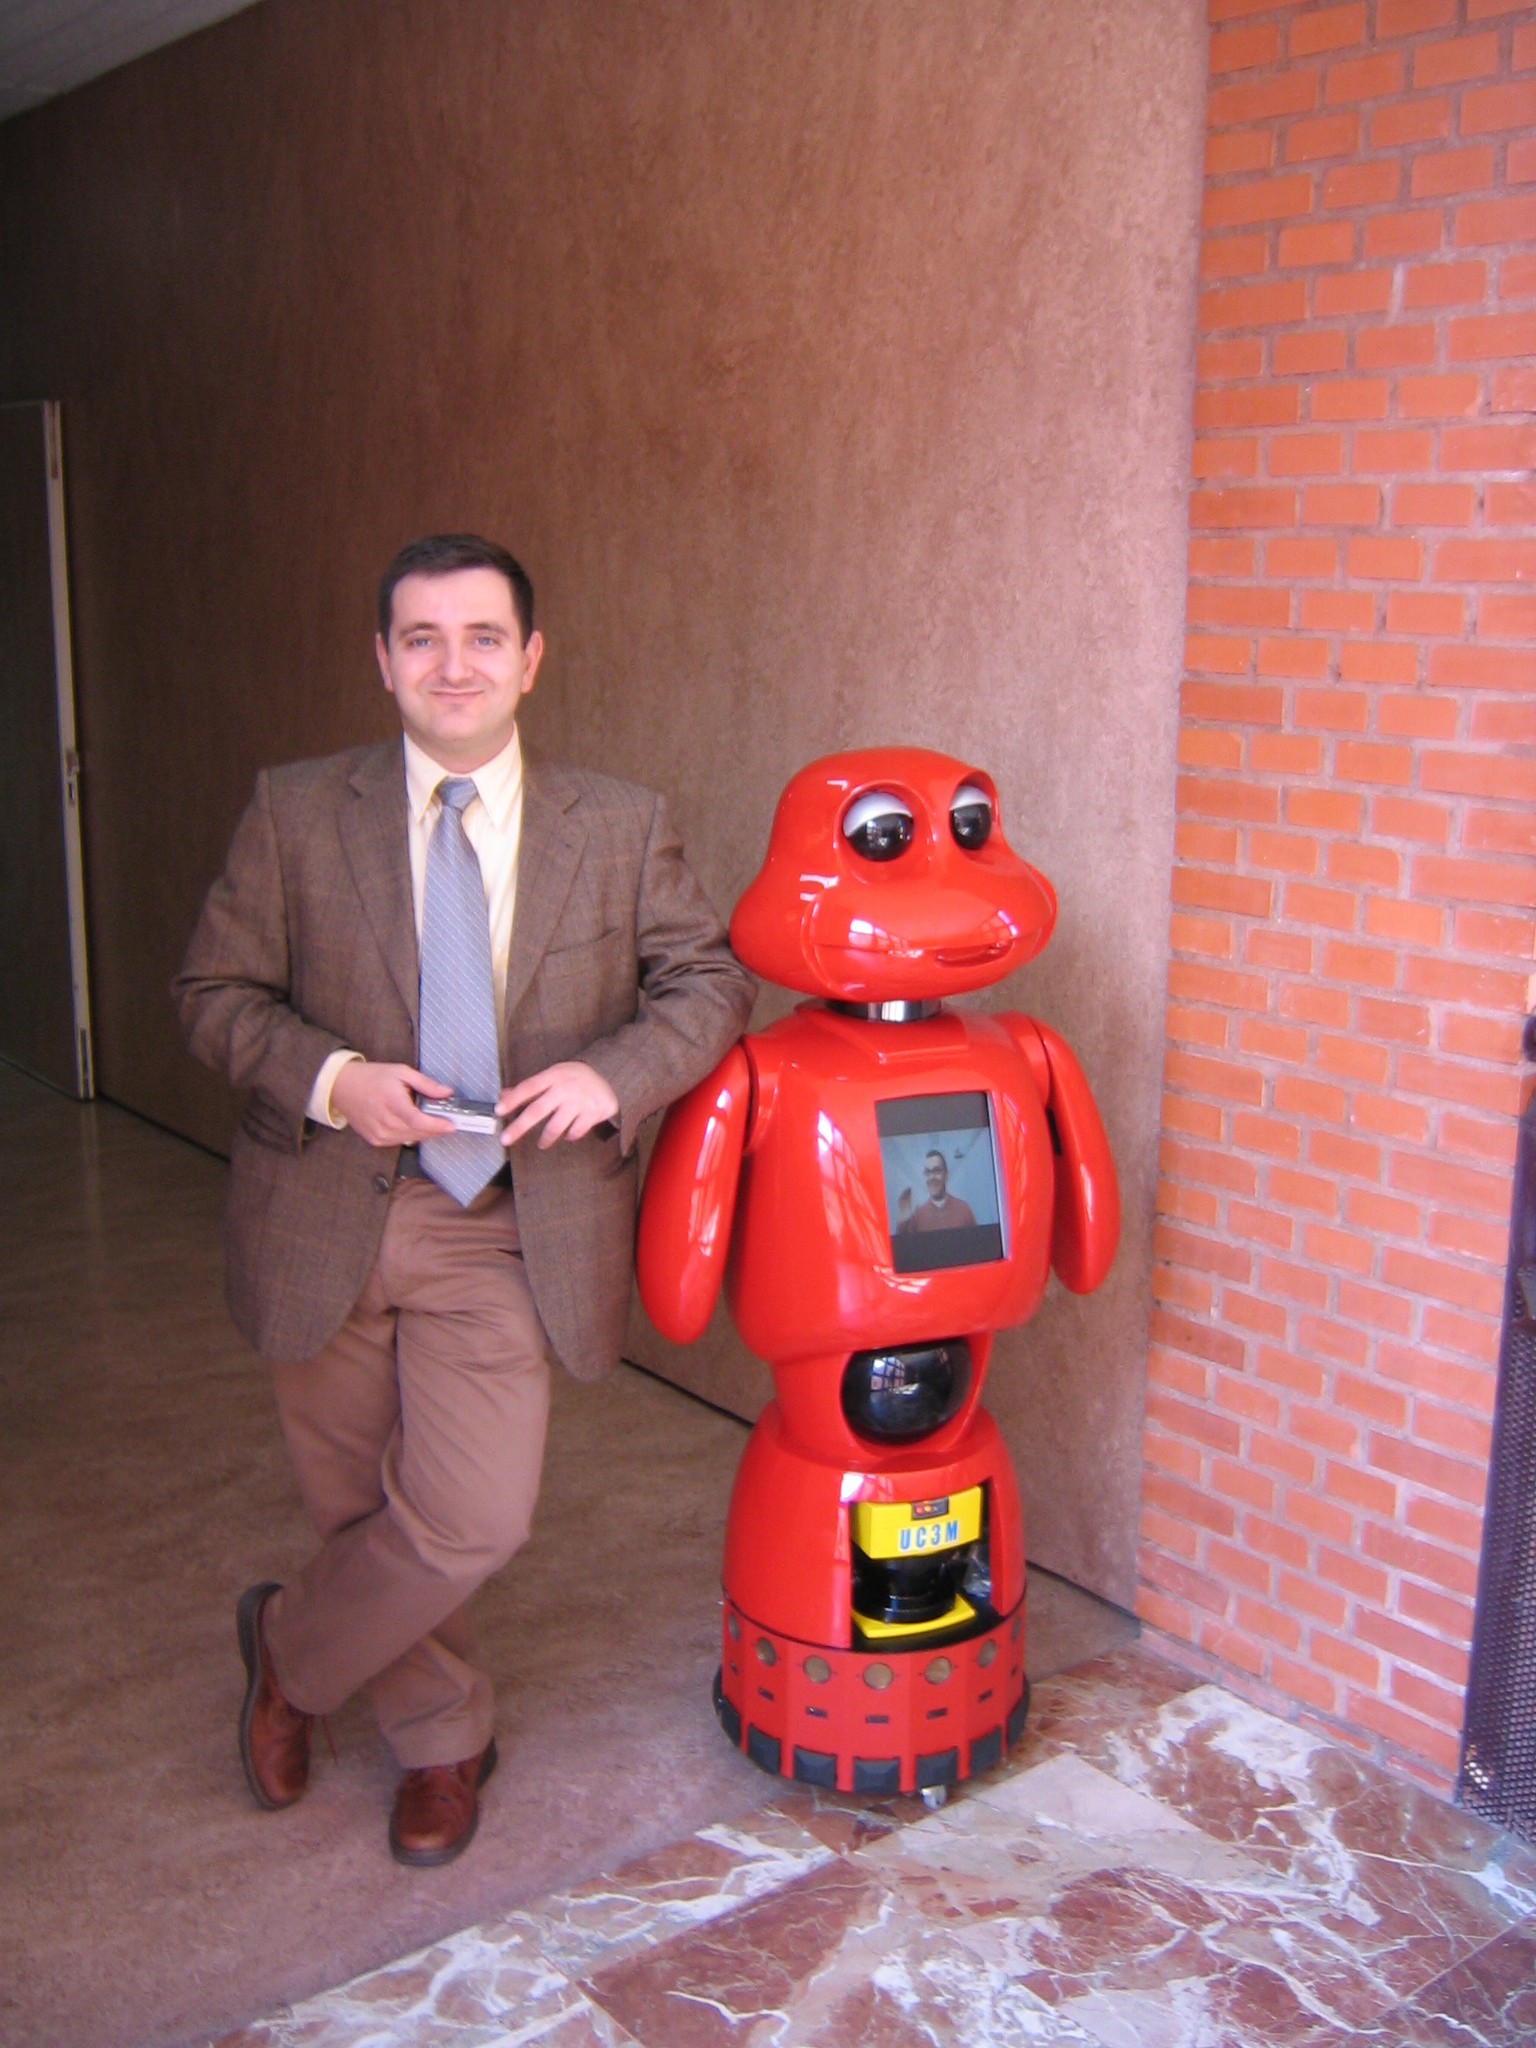
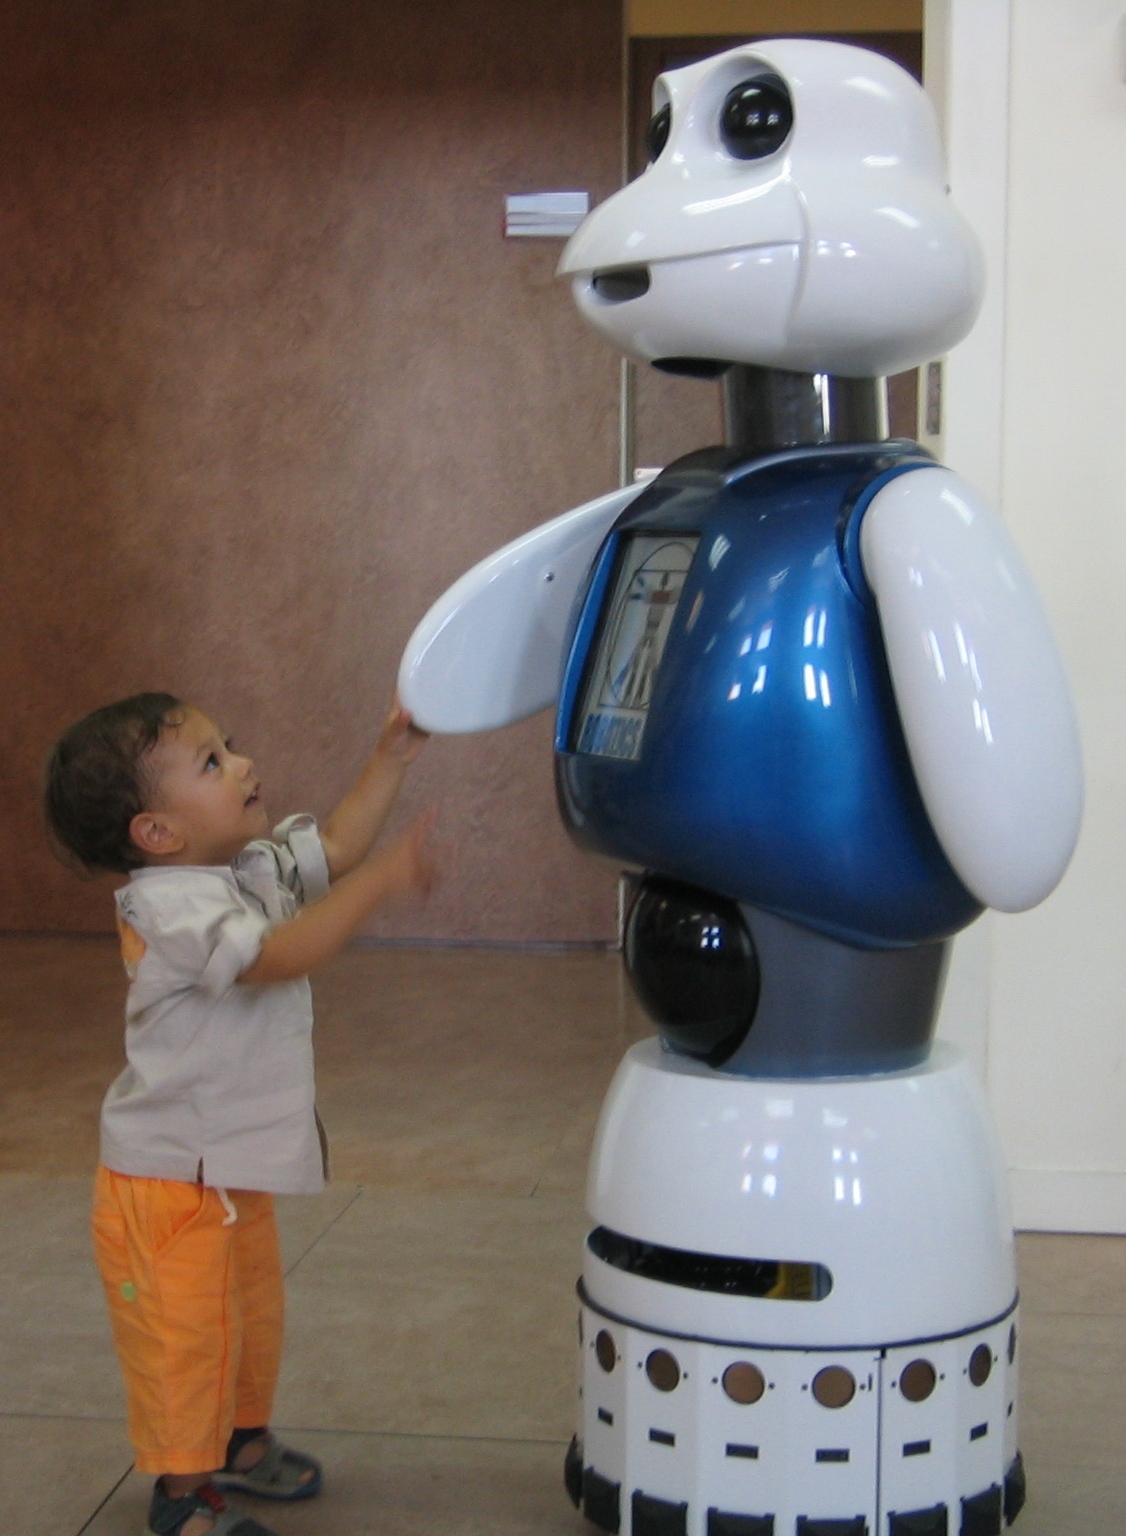
Maggie es un robot social personal construido por el Laboratorio de Robótica (Universidad Carlos III de Madrid). Es una plataforma de investigación para estudiar la interacción humano-robot y la inteligencia y autonomía de los robots.

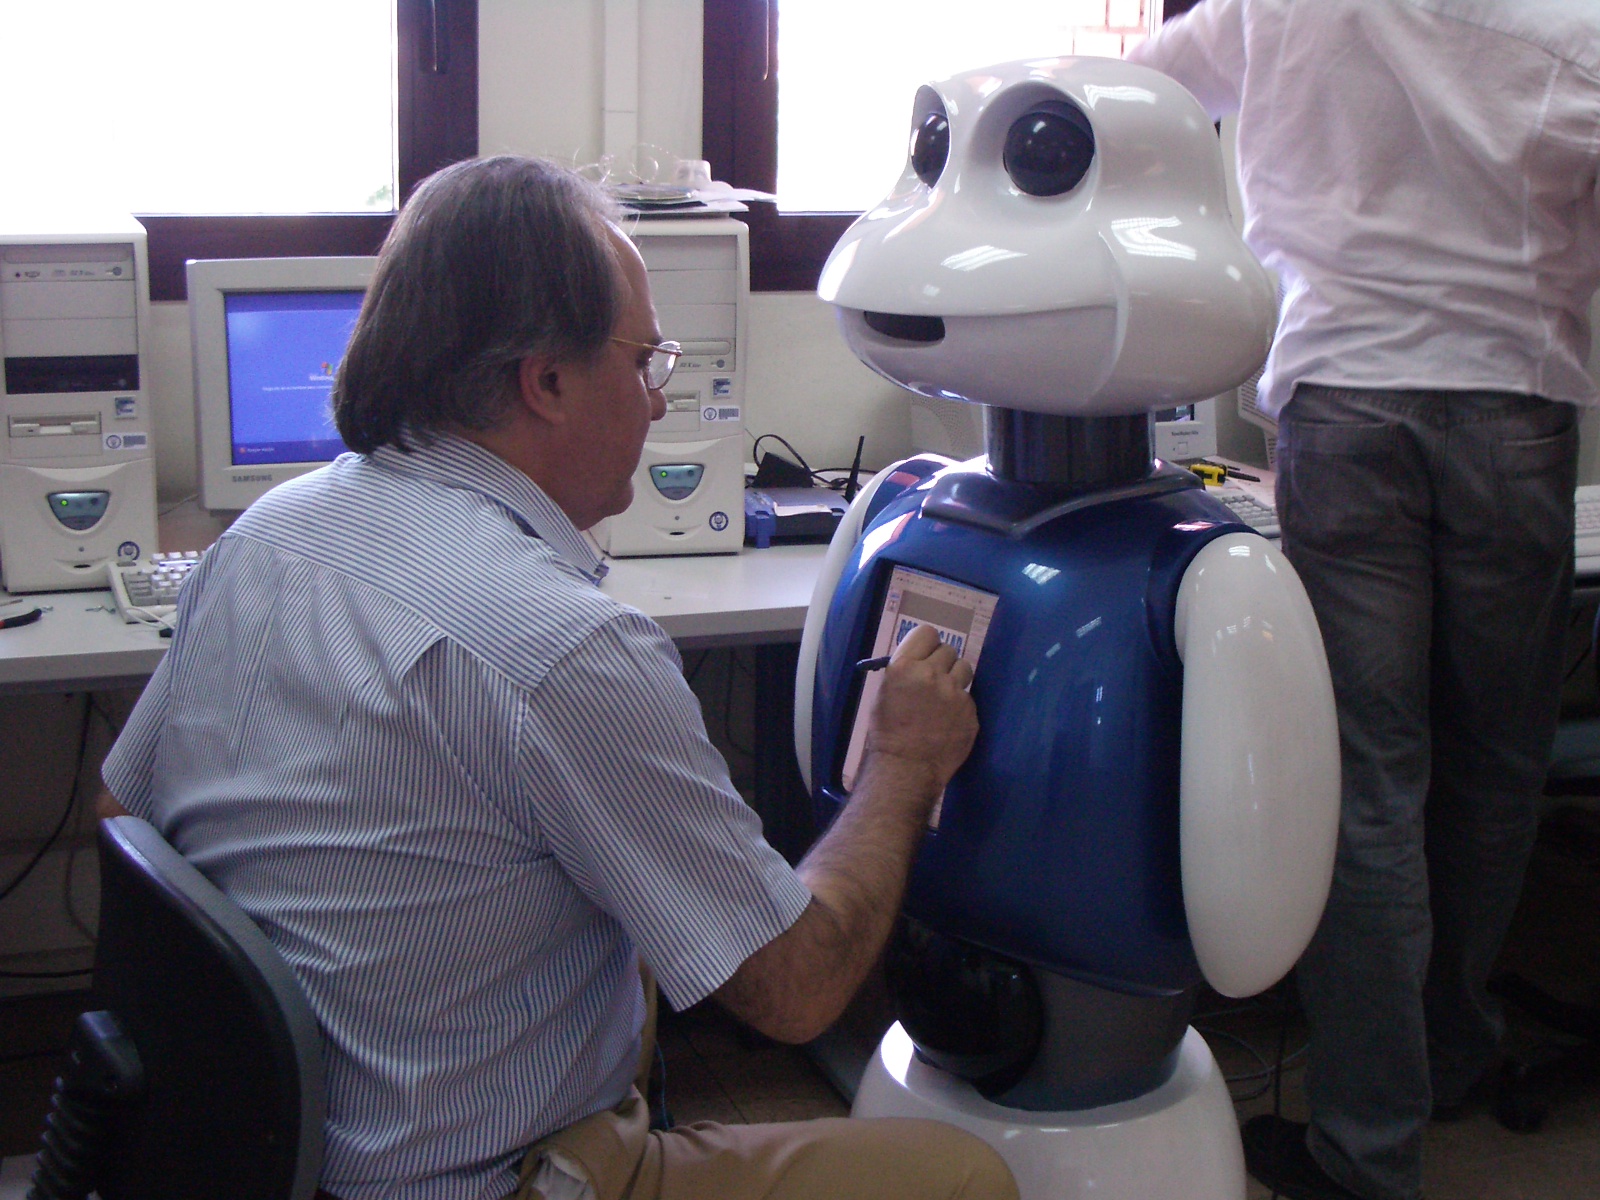
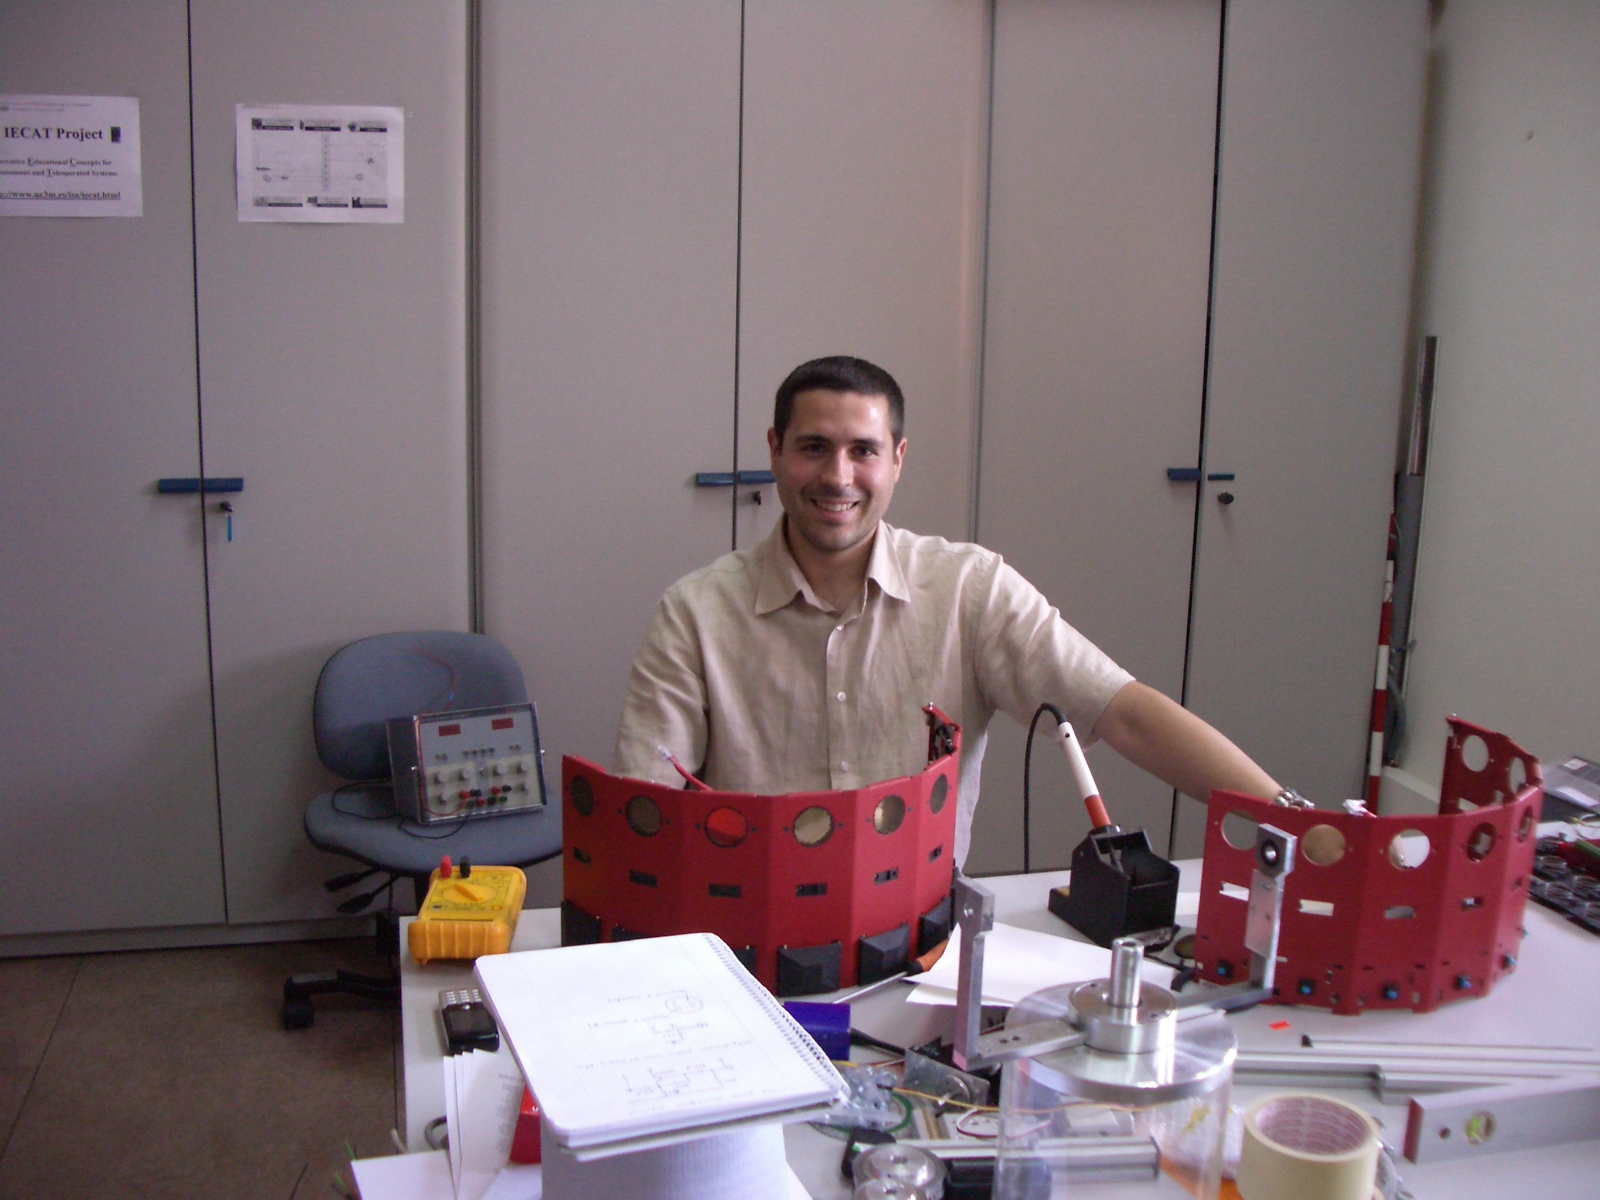
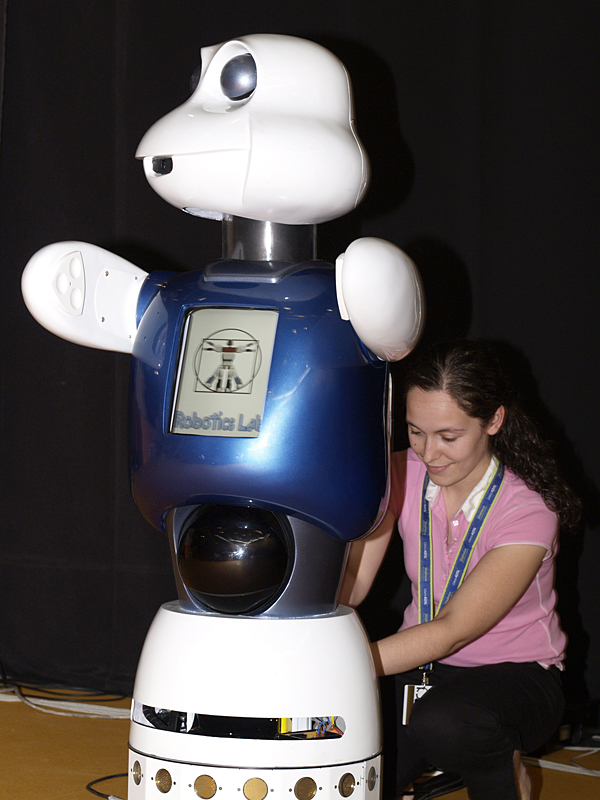
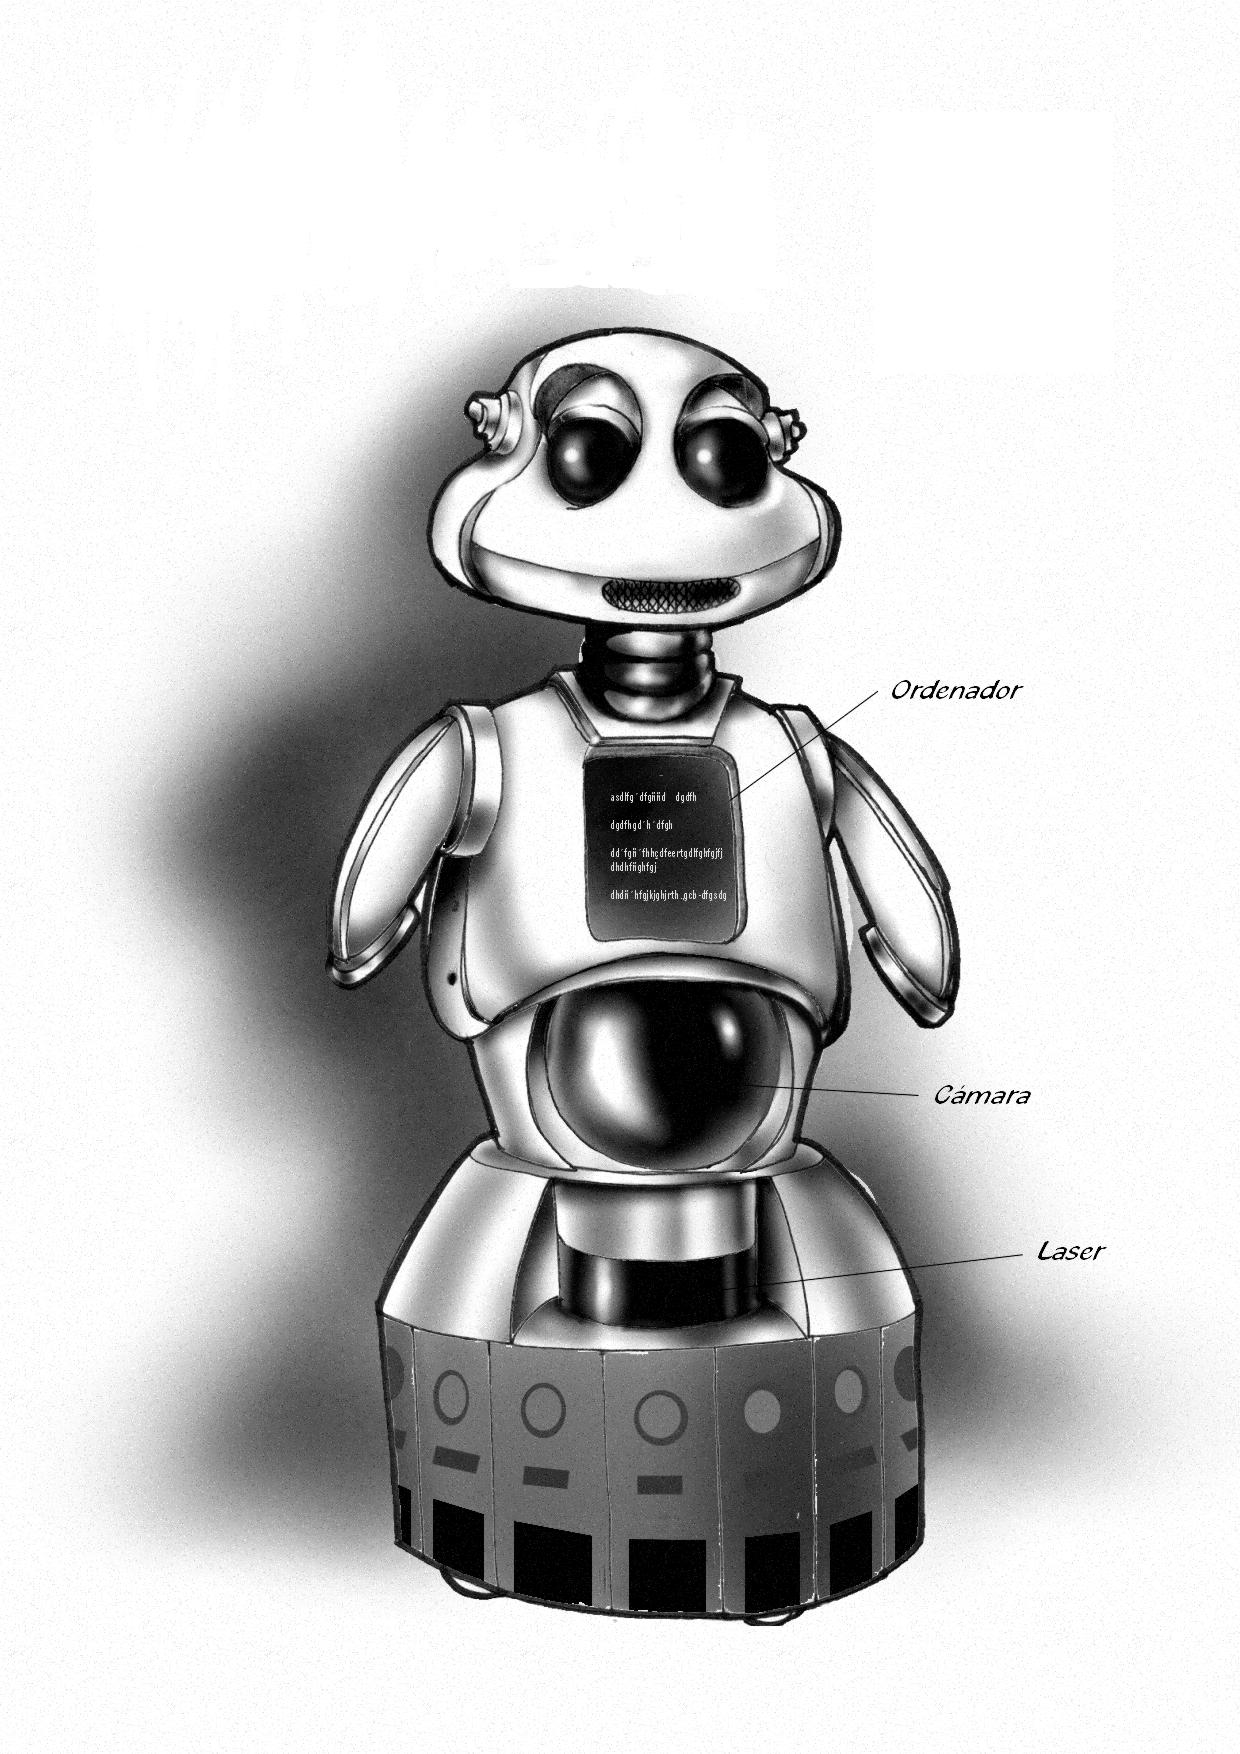
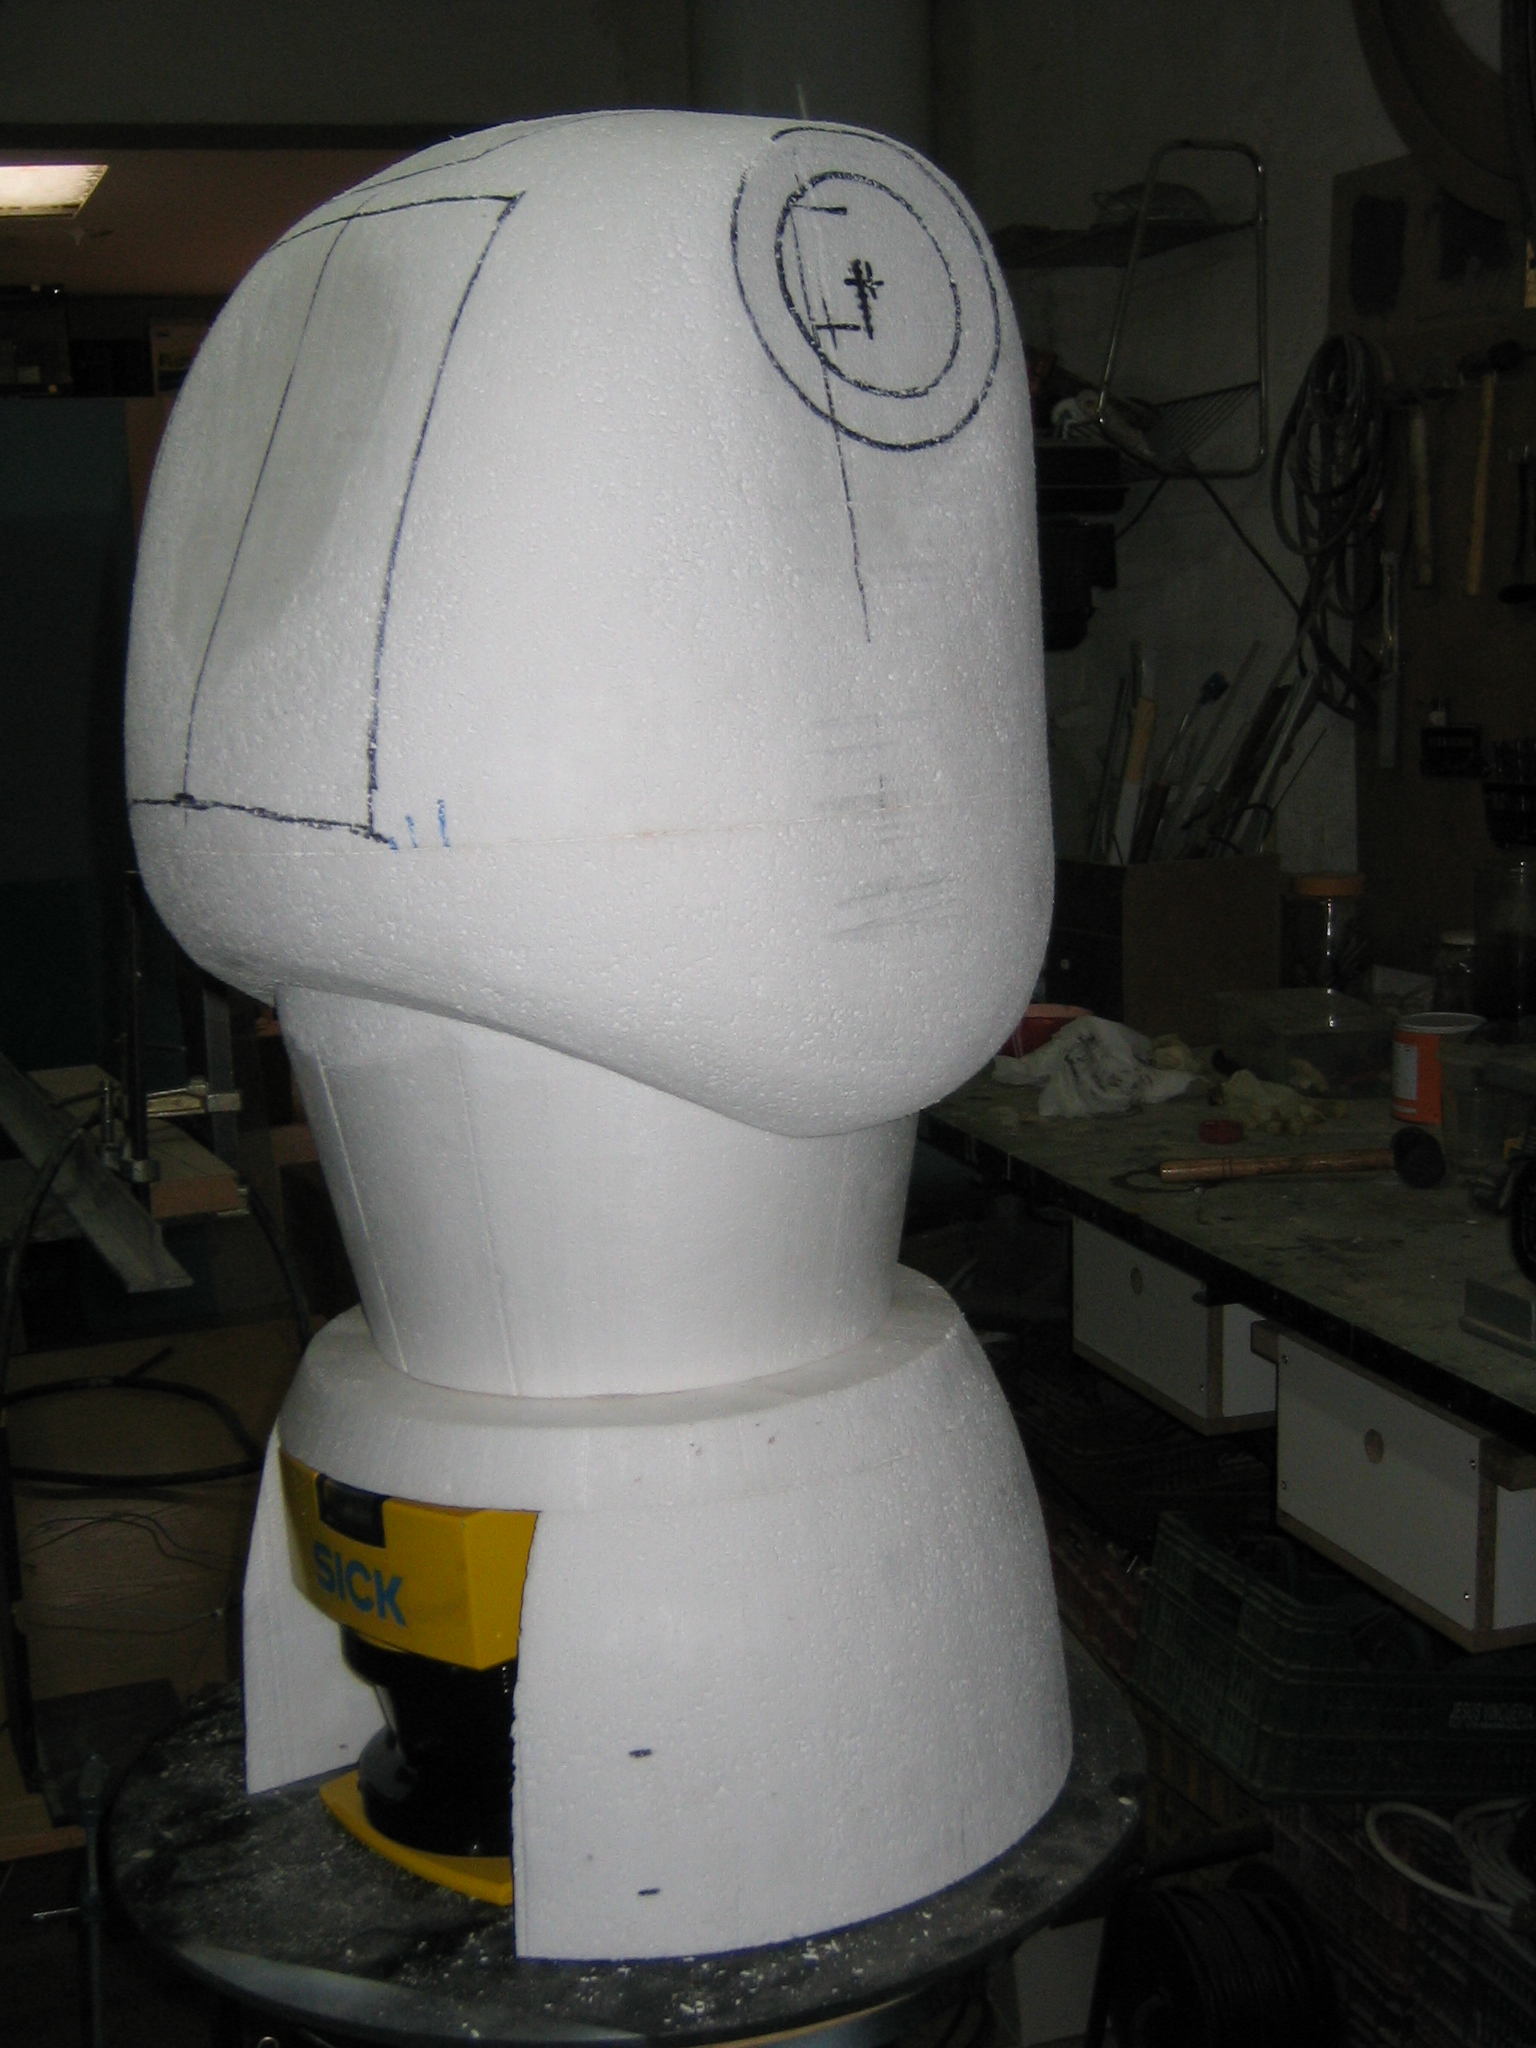
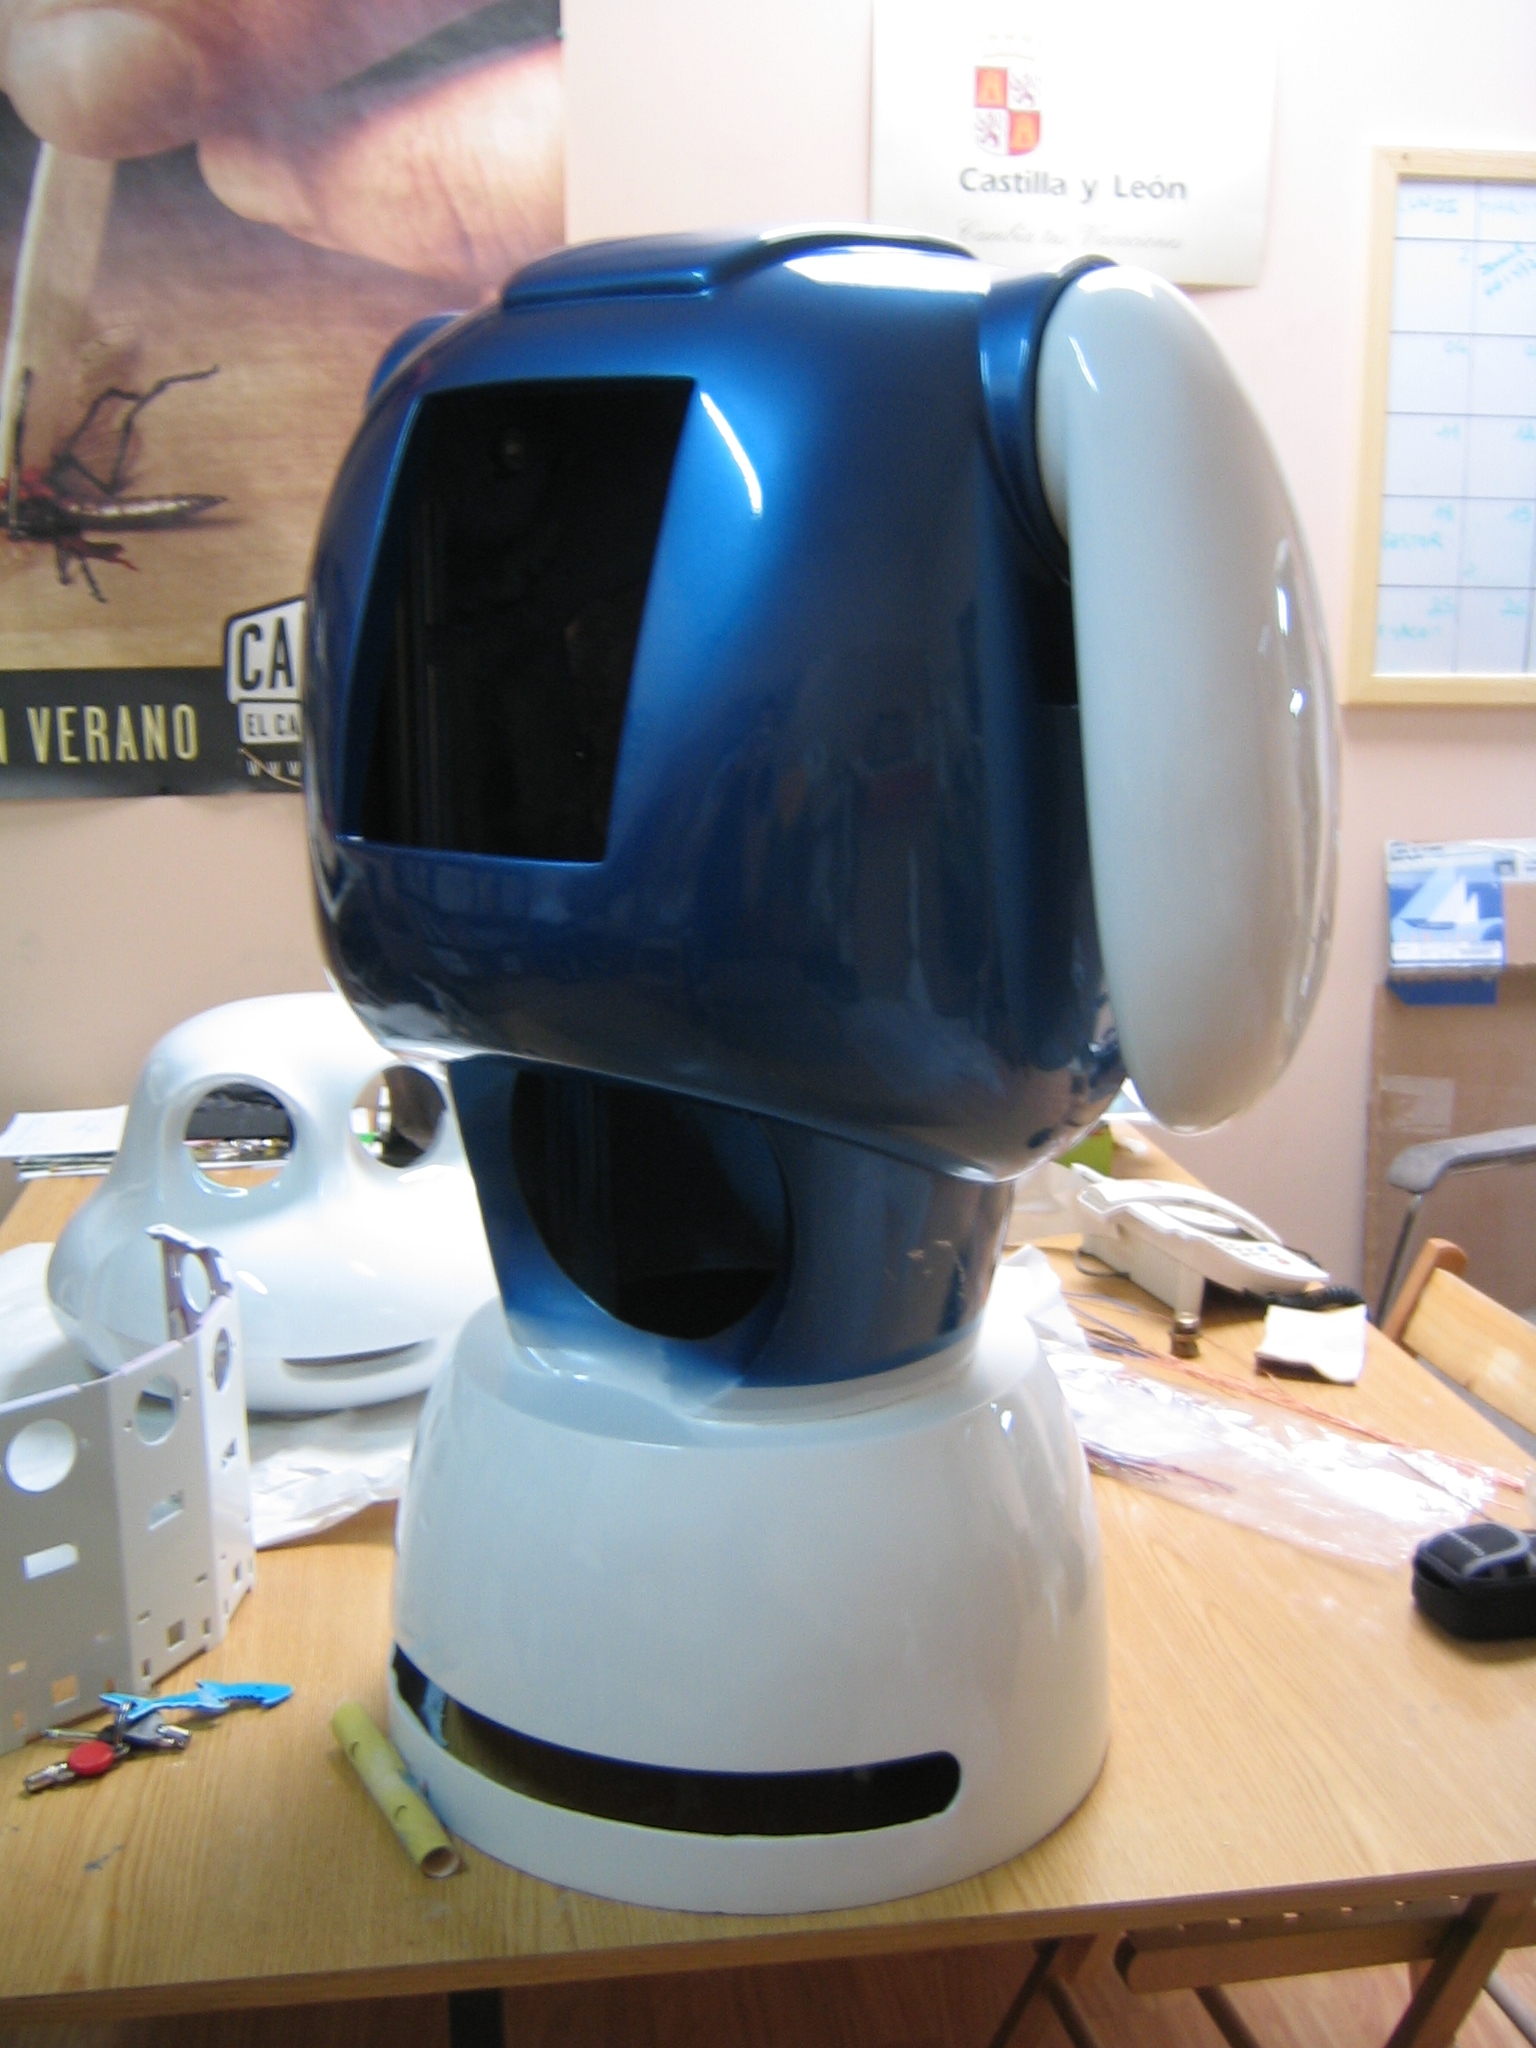
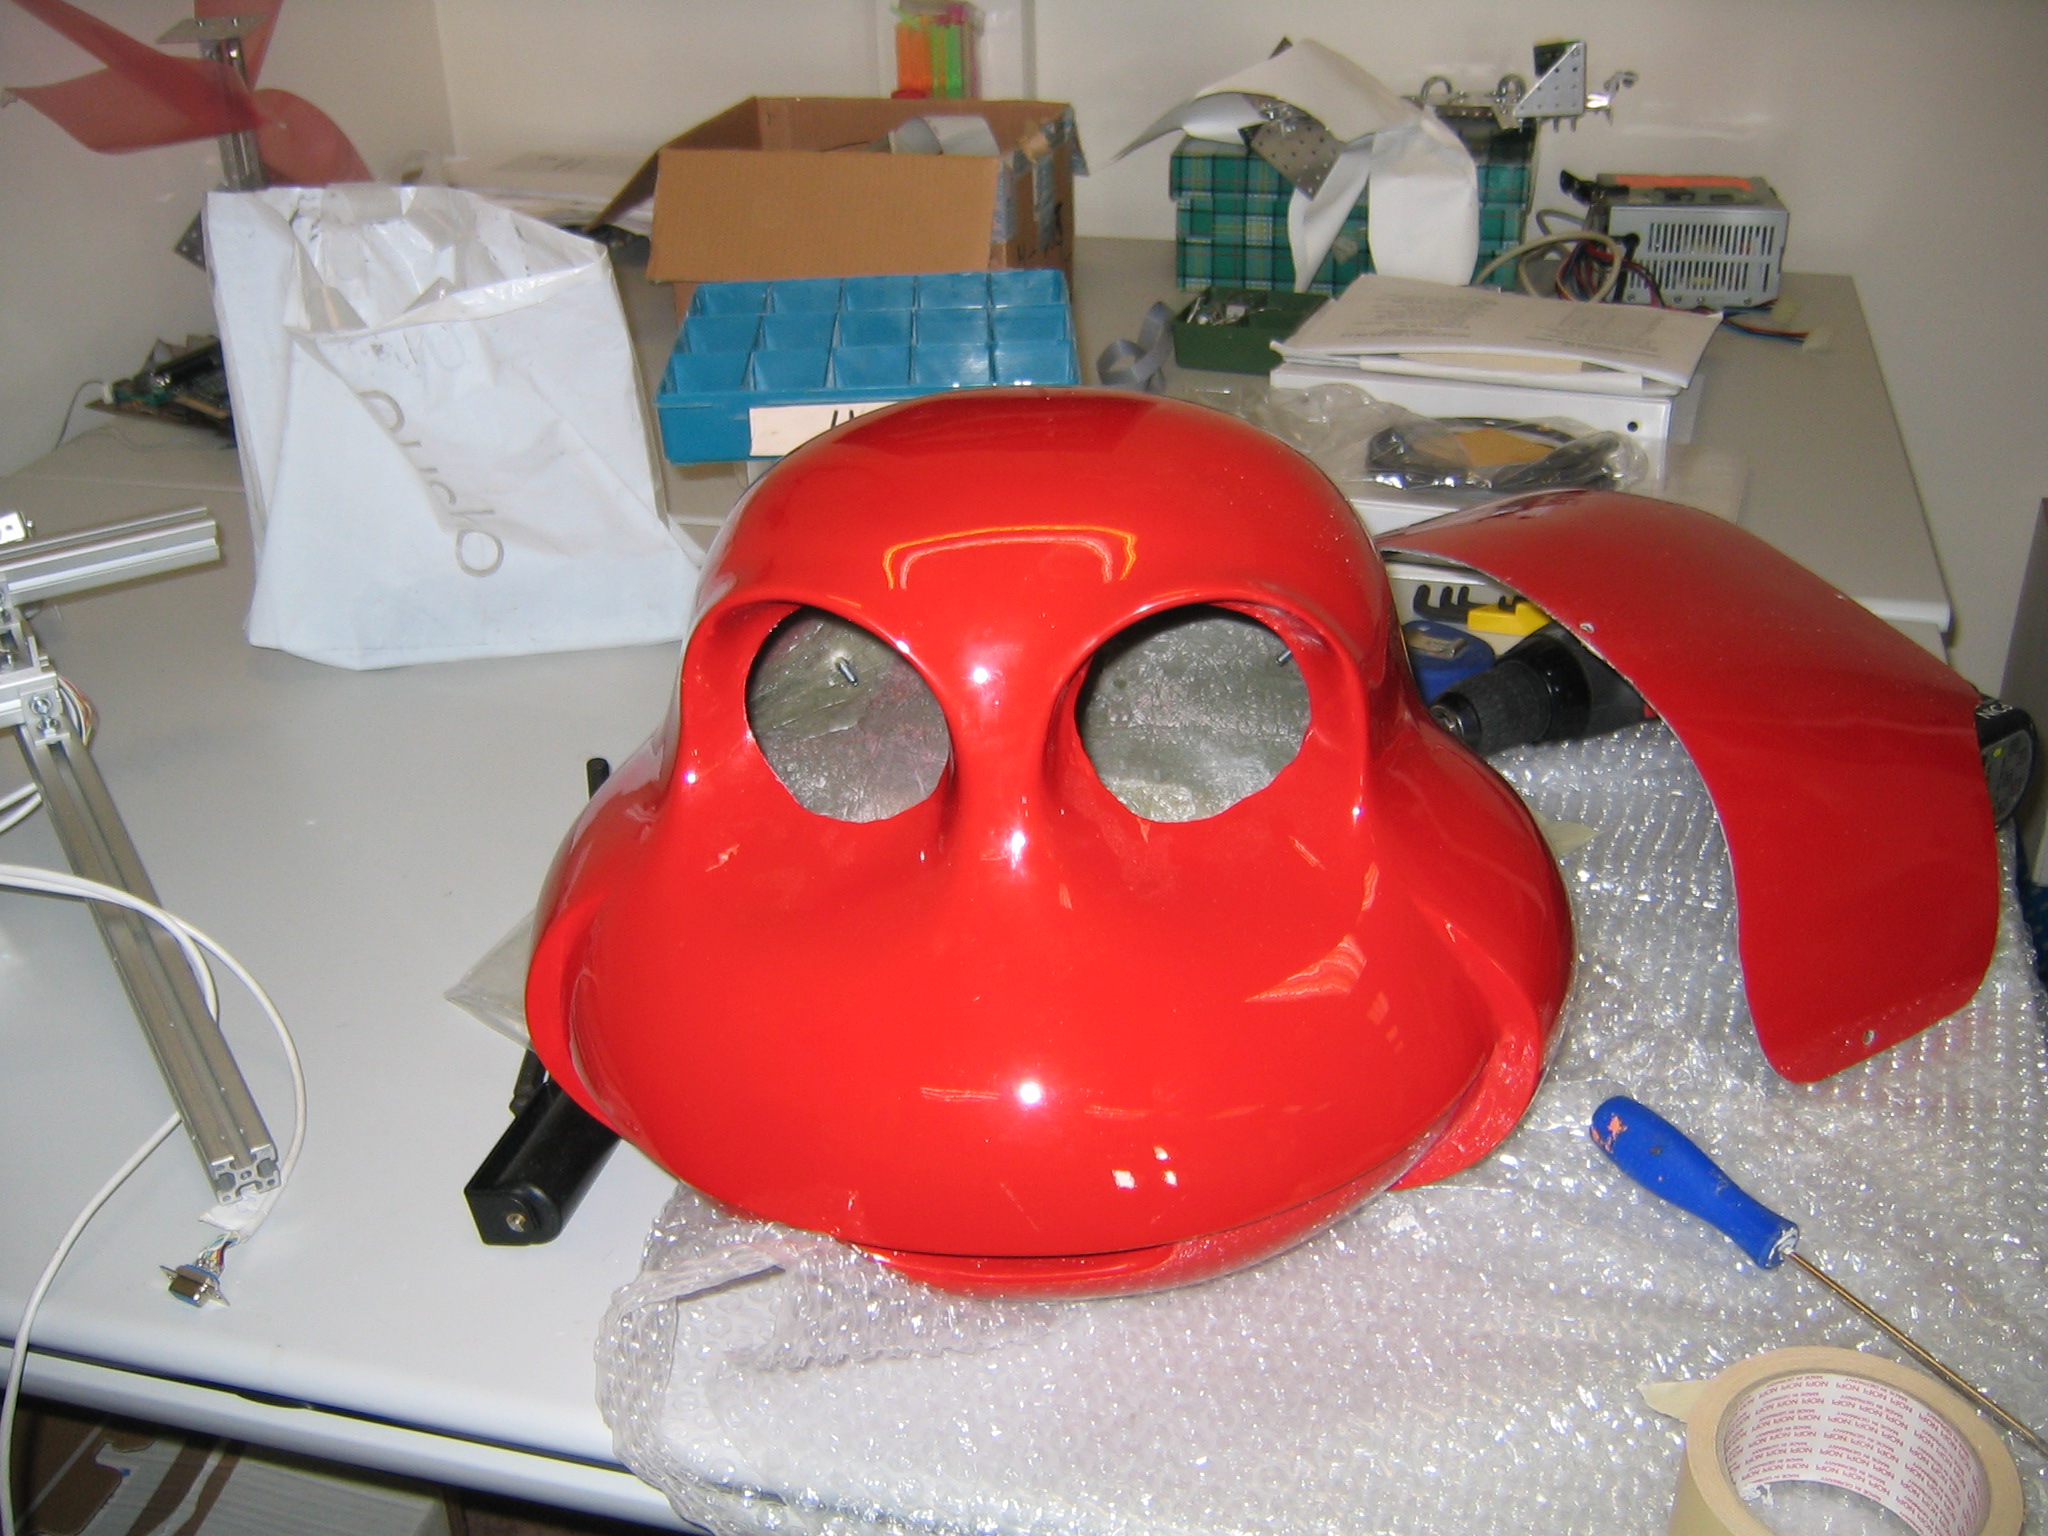
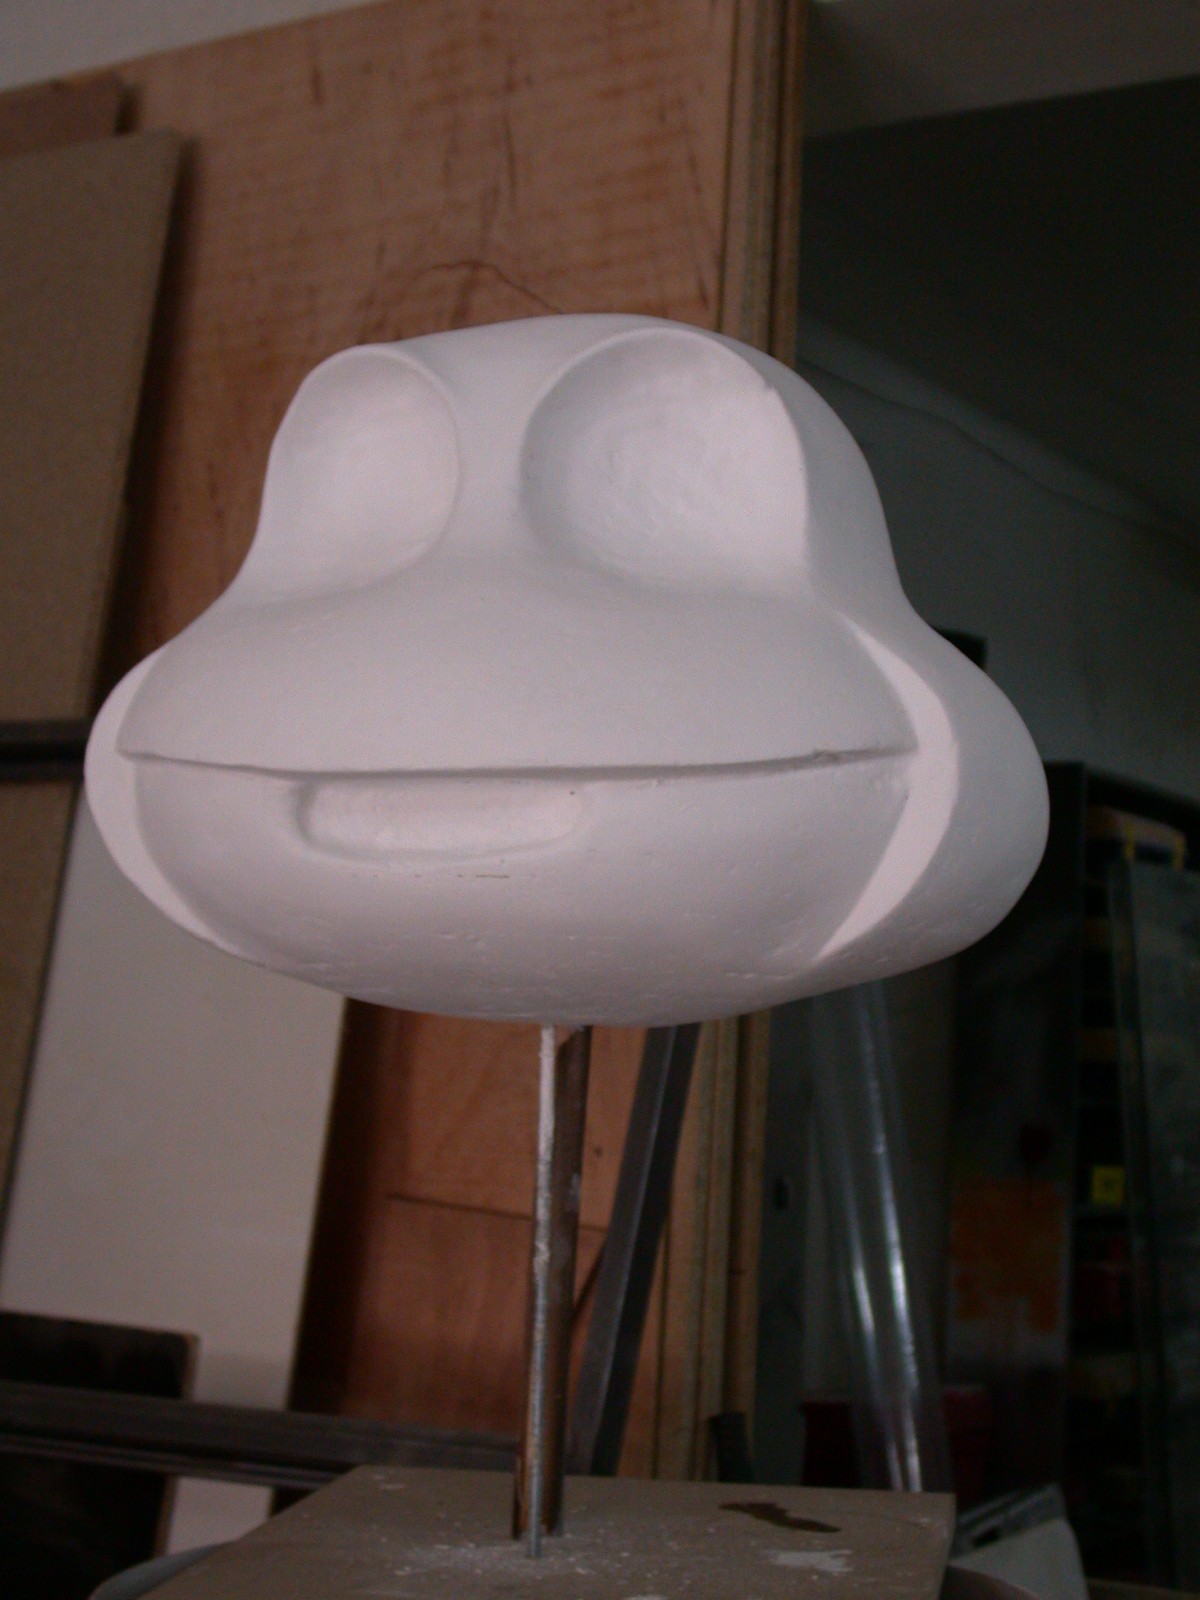
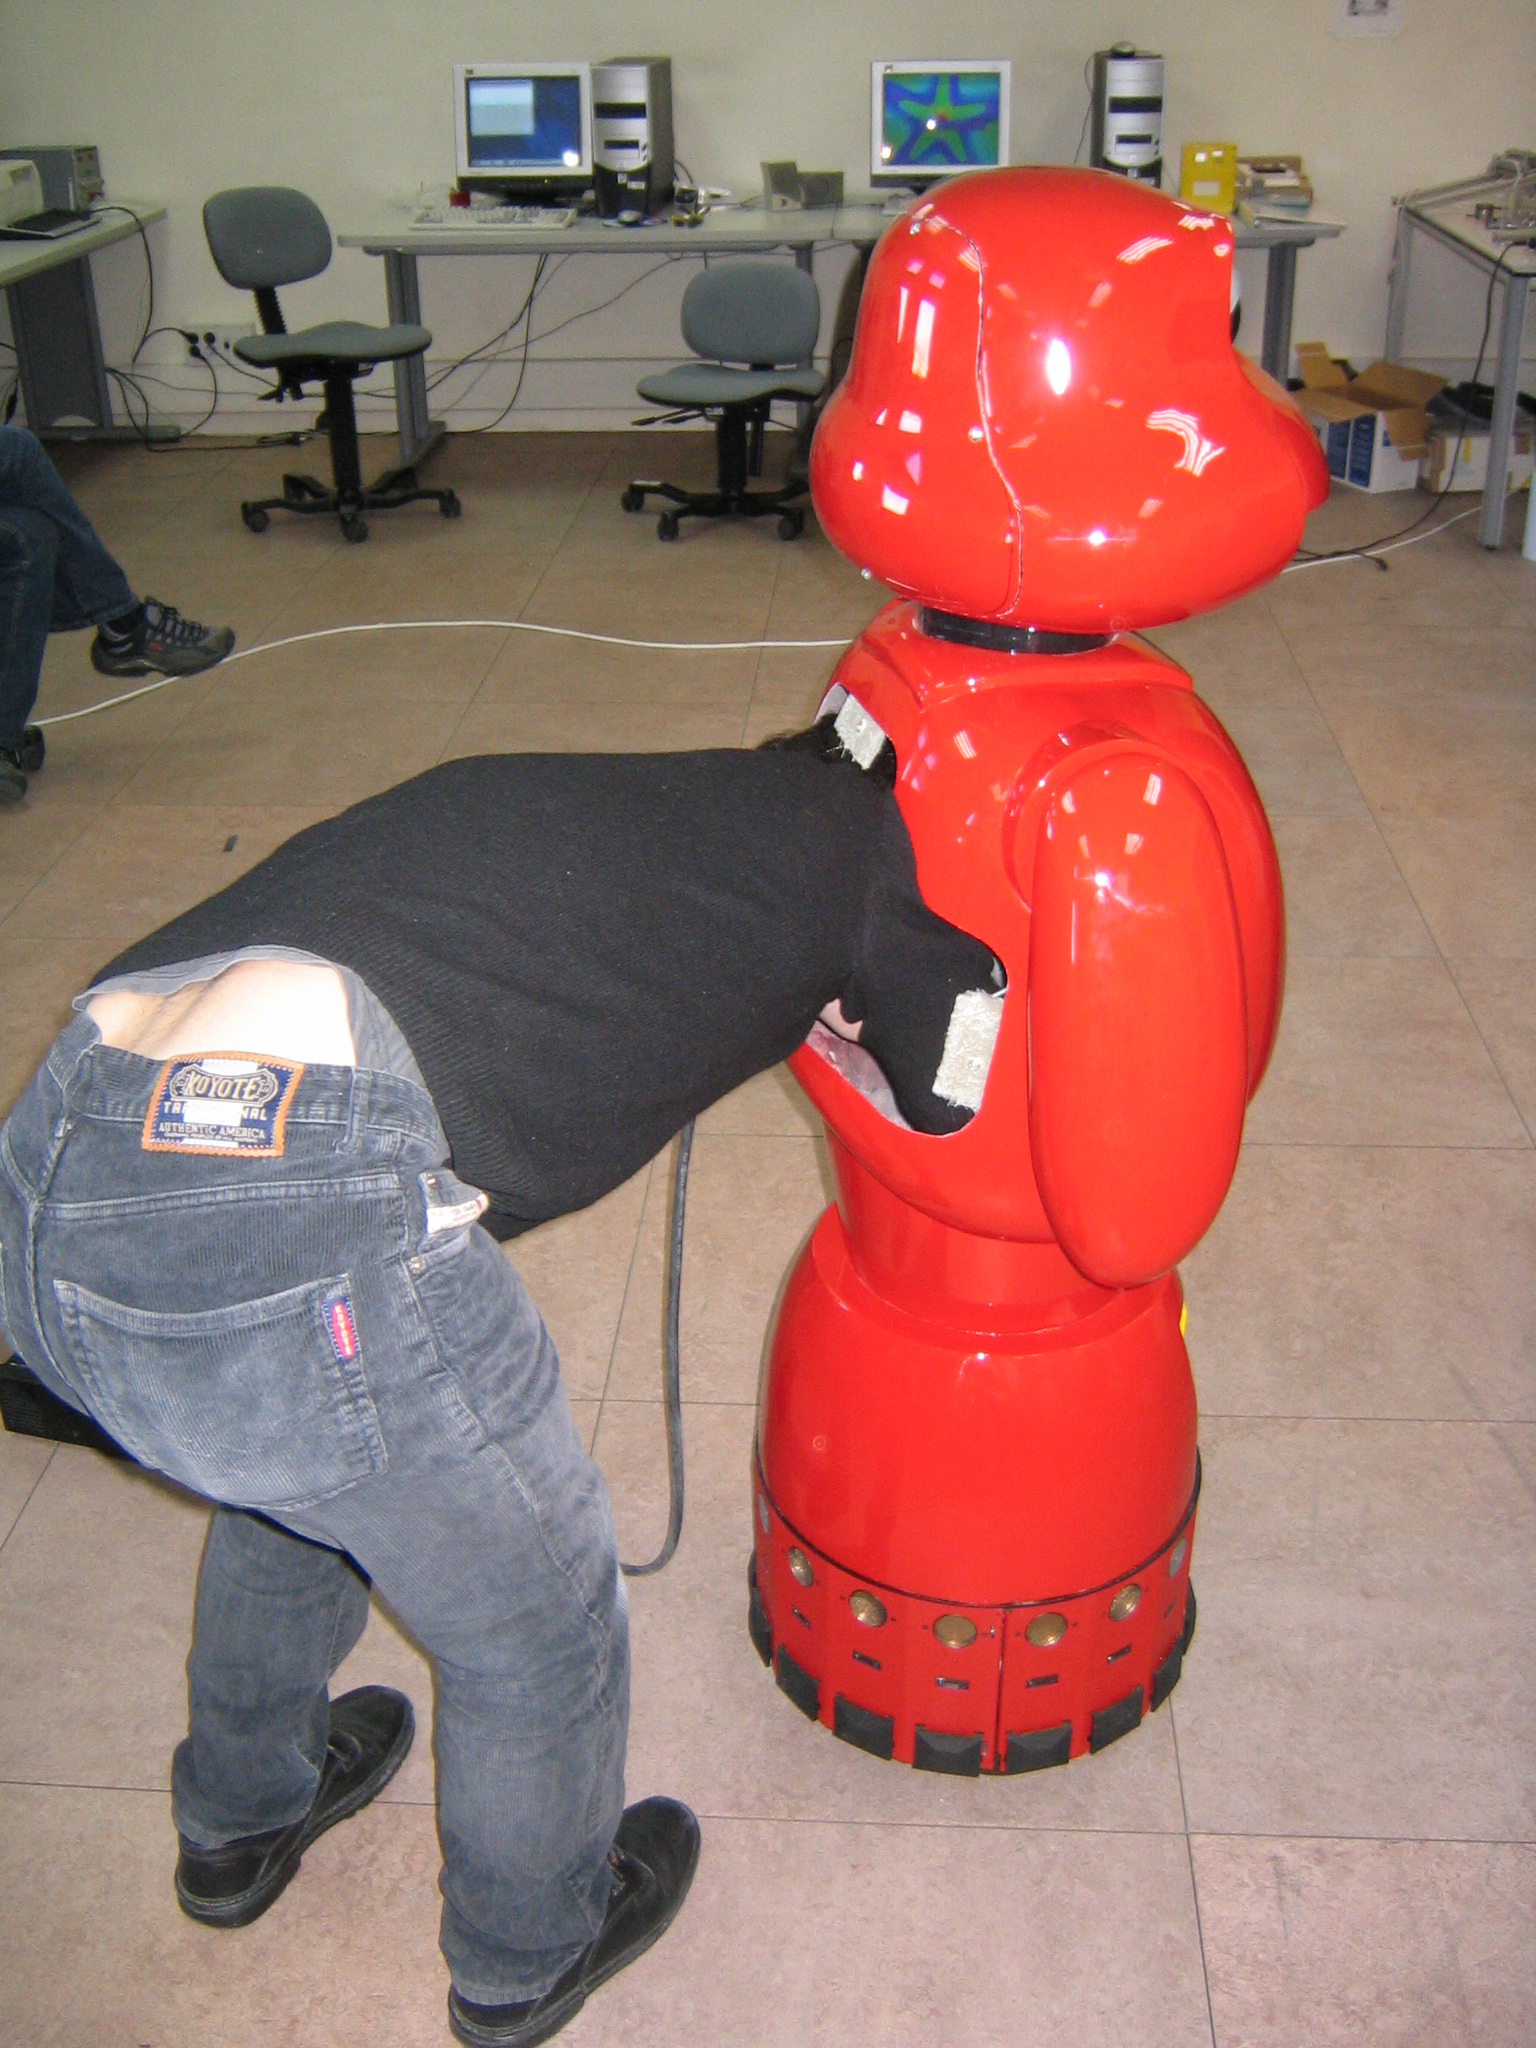
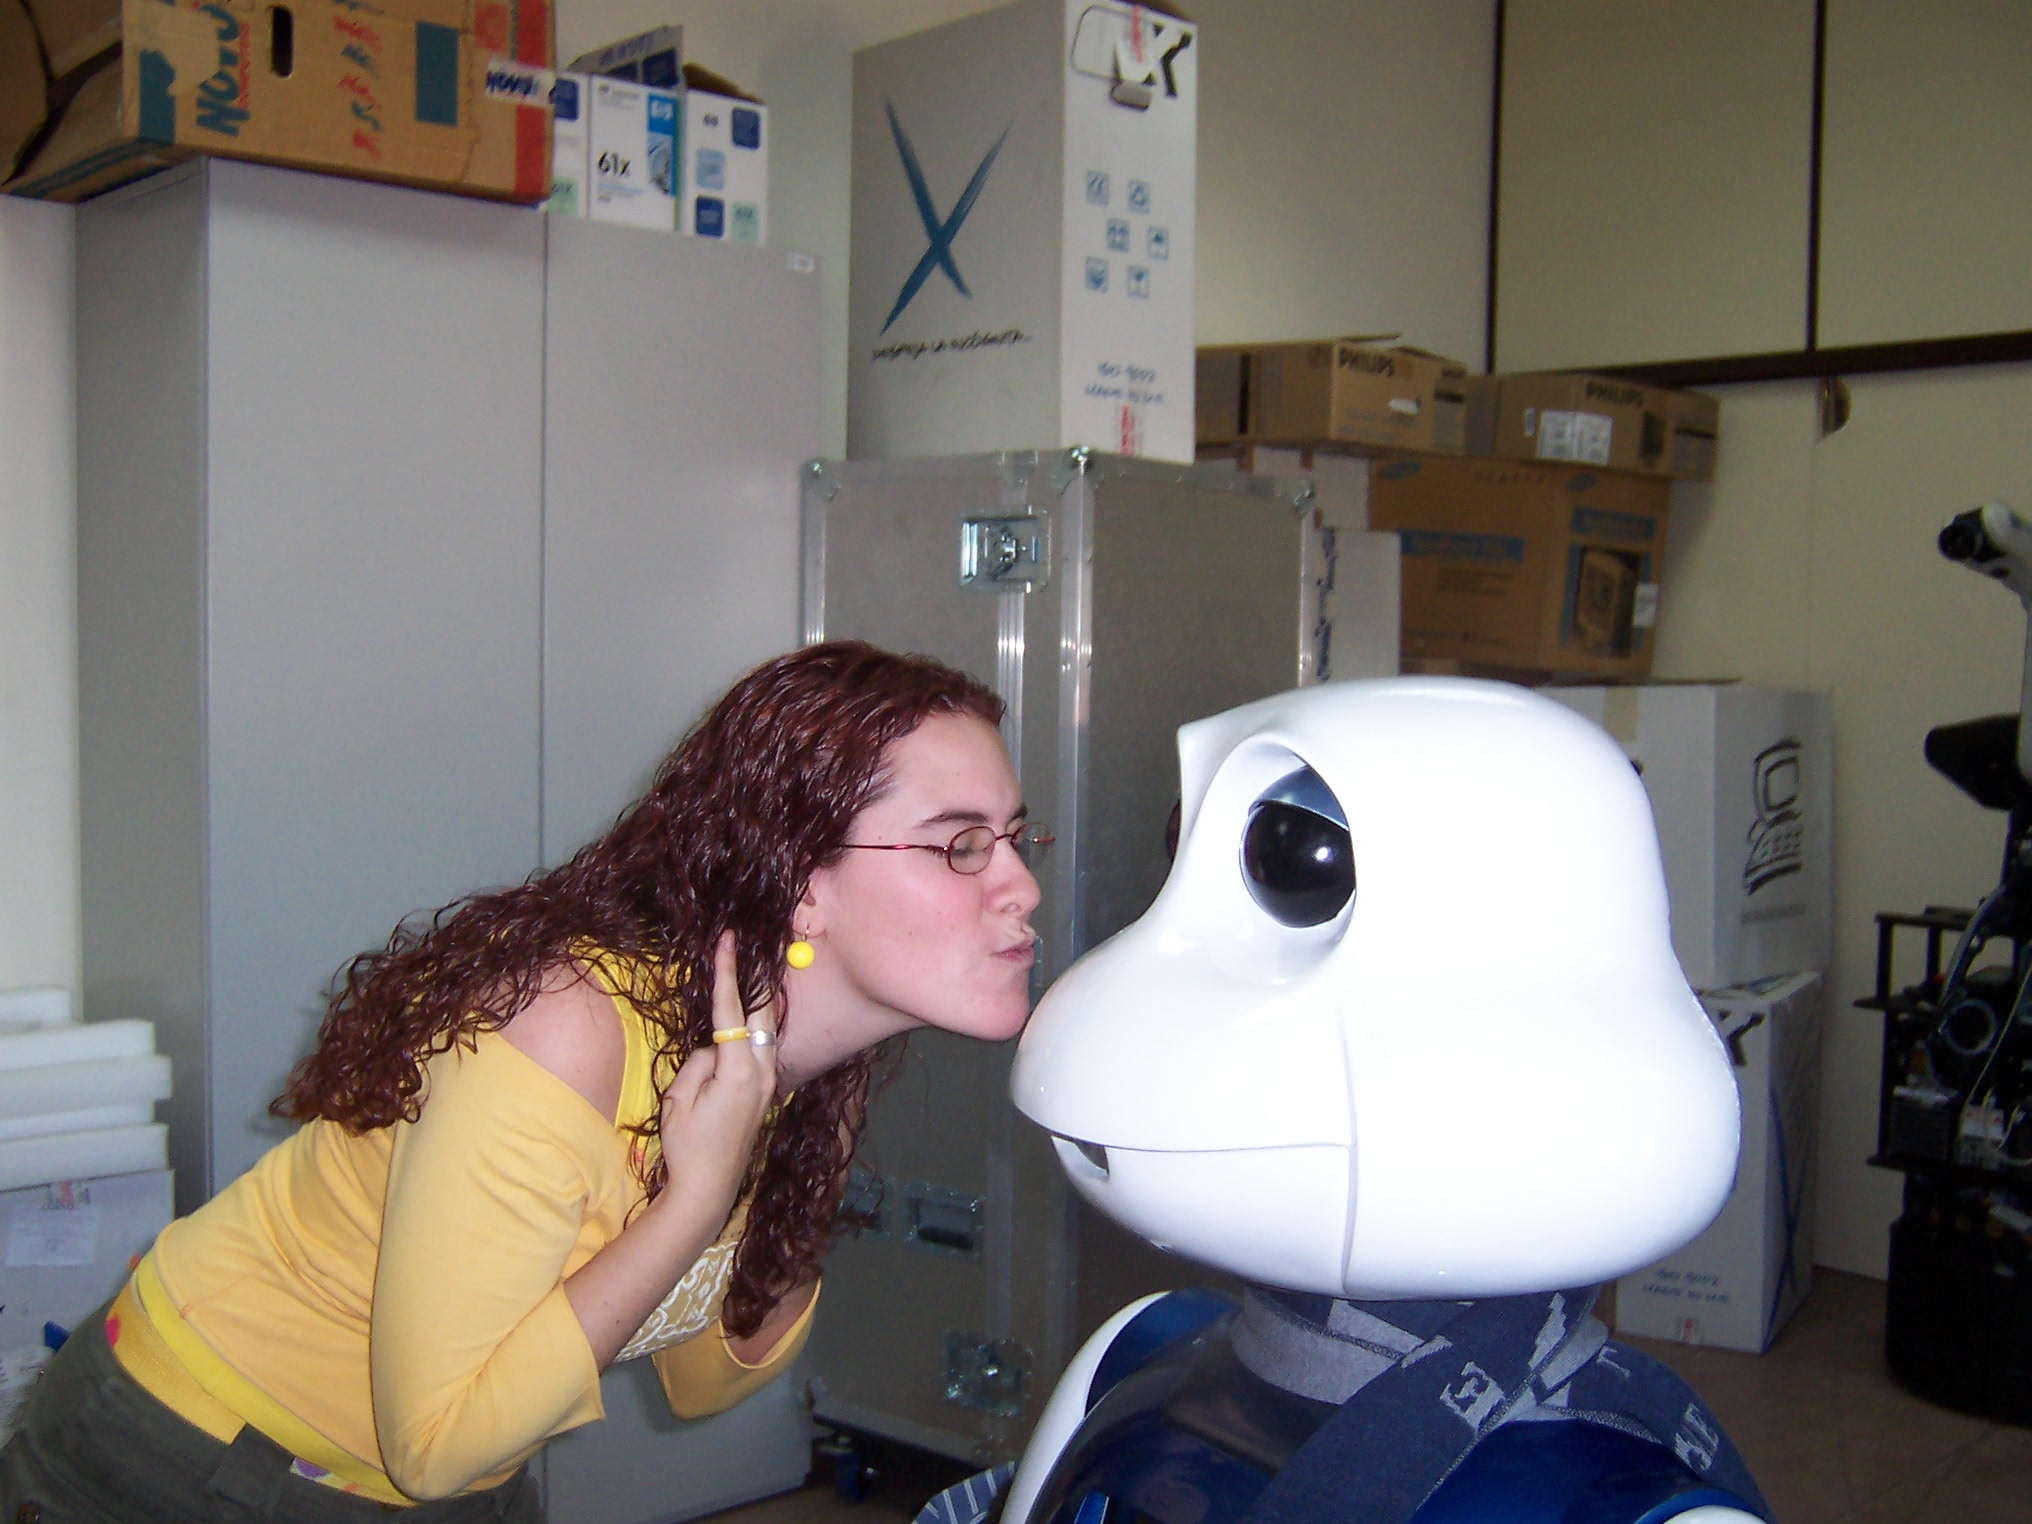
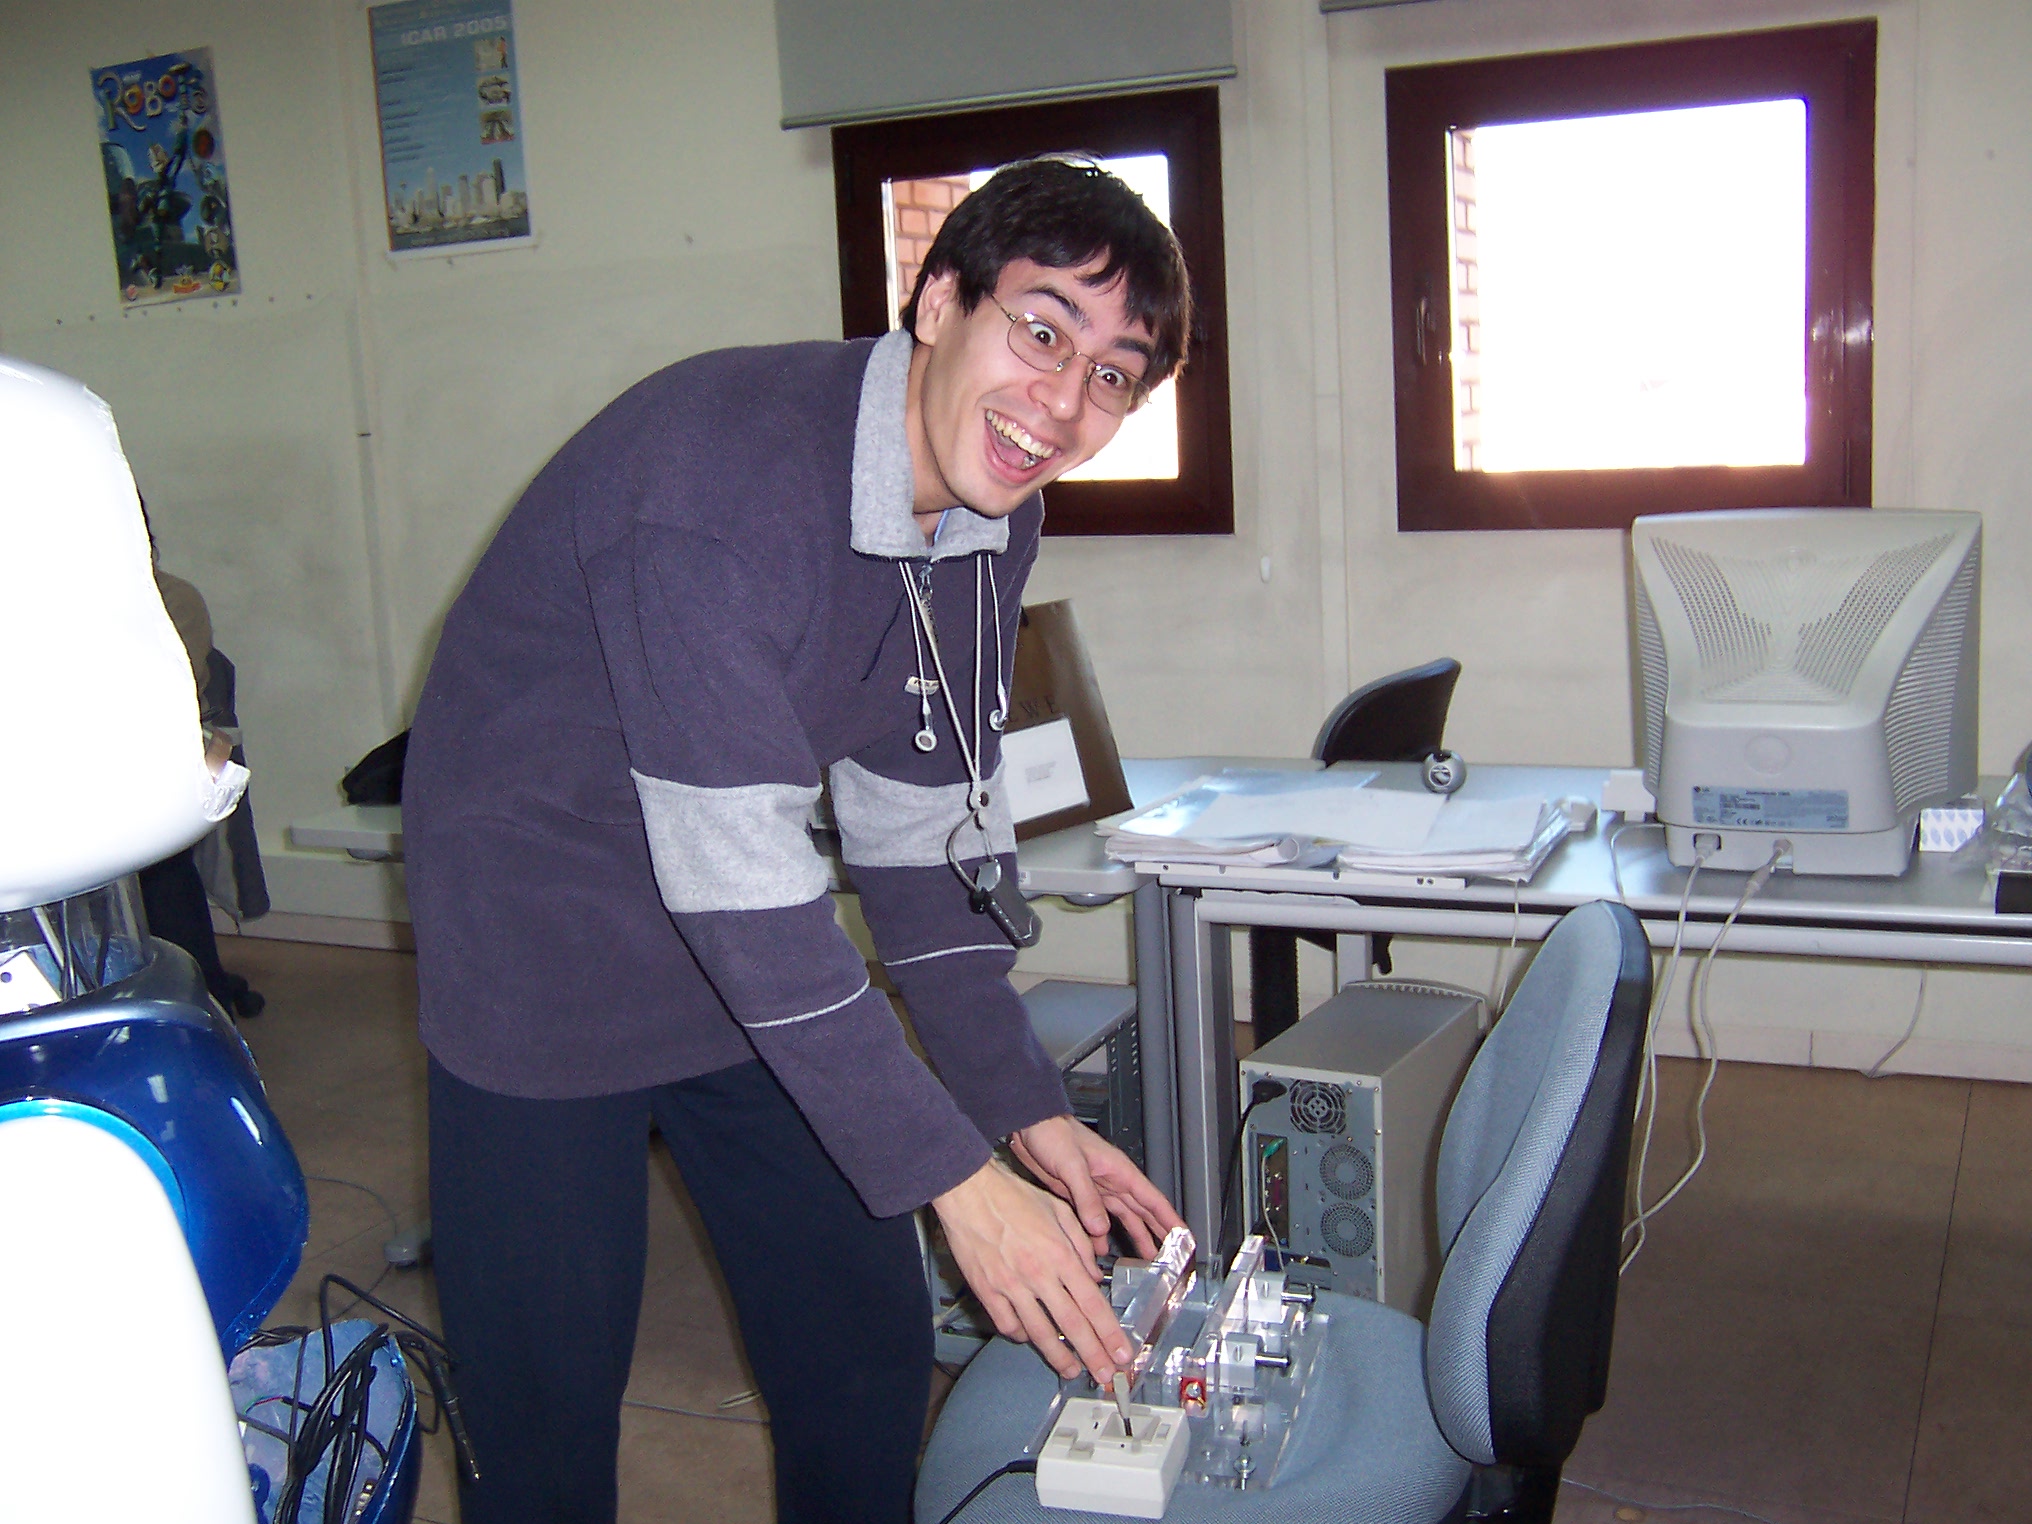
Hola! me llamo Maggie y todo el mundo dice que soy un robot muy divertido e inteligente. Nací en la primavera de 2005. Mis padres y madres (¡oh, sí, tengo muchos!) dicen que mi creación fue un proceso muy duro. Tardó casi dos años. Aquí tienes algunas fotos.

Mido 1,4 m de altura. Puedo mover el cuerpo, los brazos, la cabeza y los ojos; y puedo hablar y reconocer la voz. Tengo muchos sensores: telémetros IR, US y láser; cámaras de TV y sensores táctiles en mi cuerpo.

Robo Jack es una tragaperras con 5 rodillos, 3 filas y un total de 243 líneas de pago fijas.

La gente puede comunicarse conmigo hablando, utilizando gestos y también tocándome. También tengo una pantalla táctil en el pecho.

Soy muy joven y mis capacidades son aún muy limitadas, pero mis padres se esfuerzan por dotarme de nuevas capacidades.

Soy un robot personal. Eso significa que soy un robot creado para estar cerca de la gente, para entretenerla y ayudarla.

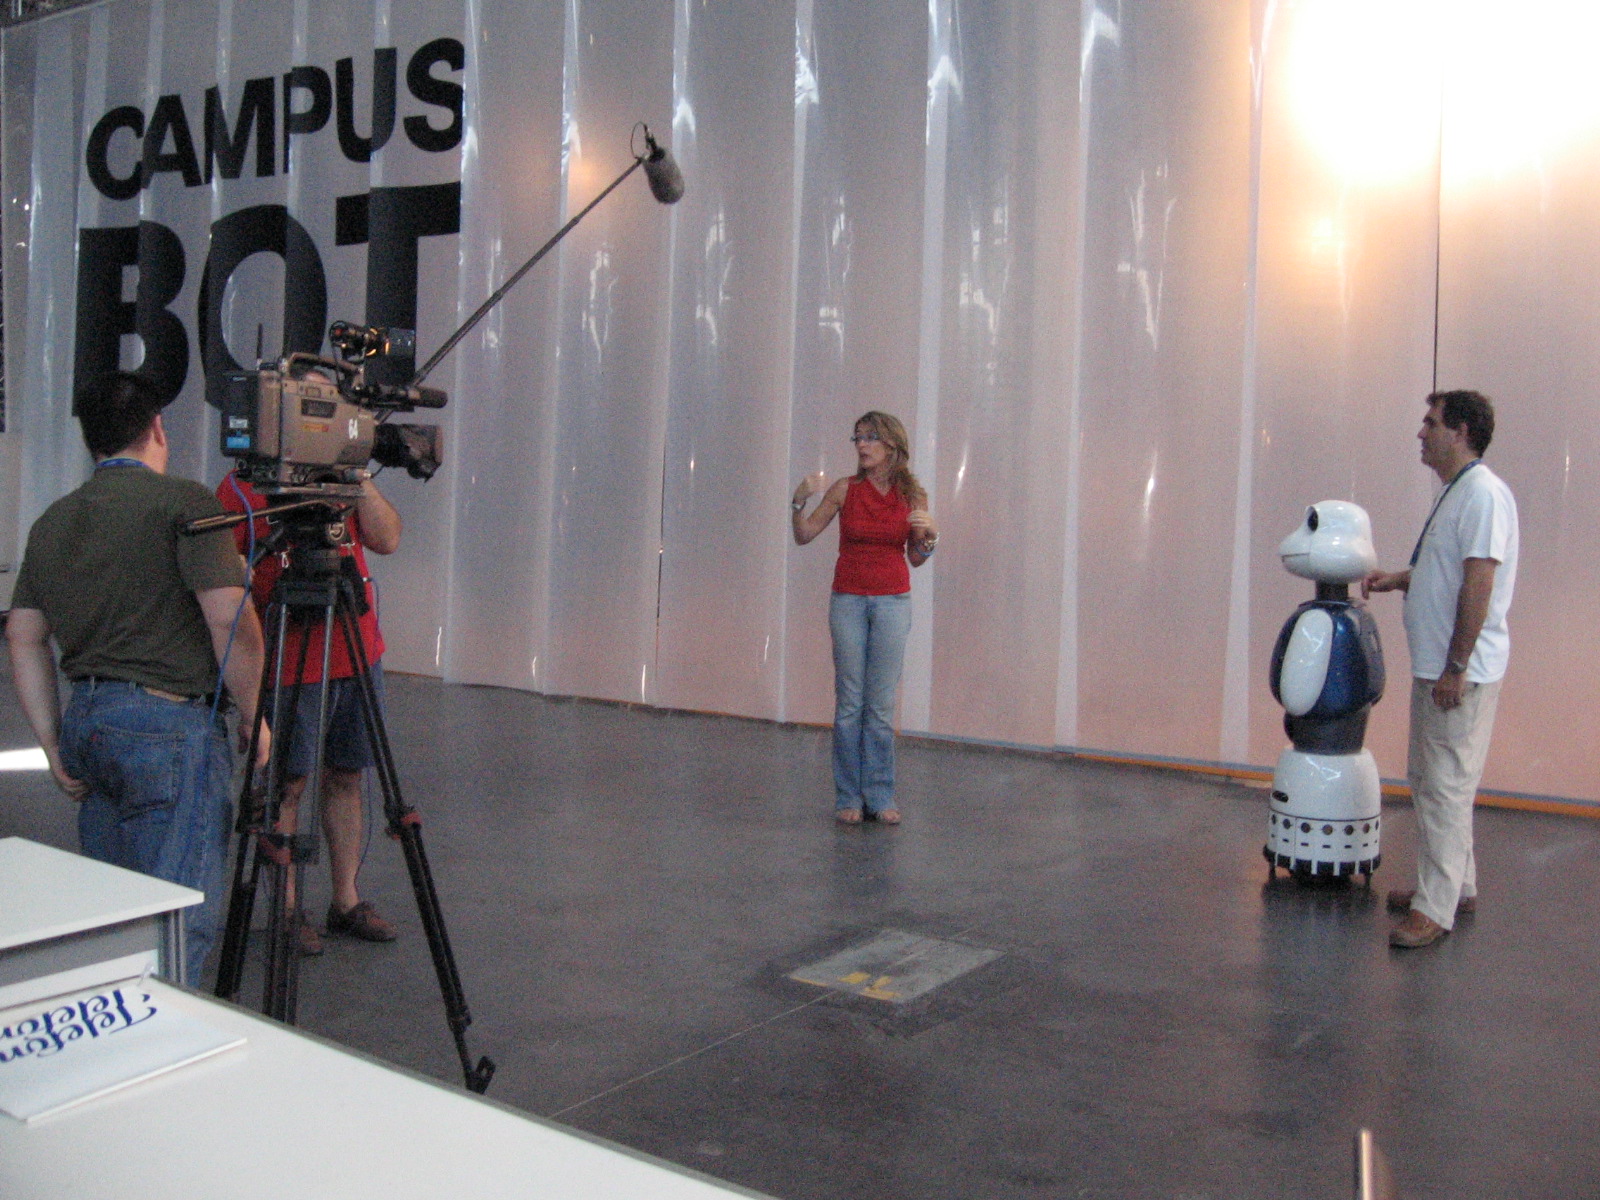
Me encanta jugar. Mi primera presentación pública tuvo lugar en la Campus Party 2005 y fue retransmitida por muchos canales de televisión (ver películas).

img_0875_new

Entries:
Robotic Arm Platform Development for Educational Purposes
14th annual International Conference of Education, Research and Innovation, 2021, Online,
R. Barber R. Sánchez A. Mora
Teaching Robot Planners Using a Practical Approach
15th International Technology, Education and Development , 2021, Online,
A. Mora R. Sánchez R. Barber
Object-based Pose Graph for Dynamic Indoor Environments
2020 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), Las Vegas, USA
C. Gómez A. C. Hernández R. Barber E. Derner R. Babuska
Efficient Object Search Through Probability-Based Viewpoint Selection
2020 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), Las Vegas, USA
A. C. Hernández C. Gómez R. Barber E. Dernier R. Babuska
Course Content for Learning GPU
13th annual International Conference of Education, Research and Innovation, Sevilla, SPAIN
G. Camporredondo R. Barber L. Muñoz M. Legrand
Indoor Scene Recognition based on Weighted Voting Schemes.
European Conference on Mobile Robots (ECMR)., Prague,, Czech Republic
A. C. Hernández C. Gómez R. Barber
Segmenting Maps by Analyzing Free and Occupied Regions with Voronoi Diagrams
International Conference on Informatics in Control, Automation and Robotics (ICINCO),, 2022, Lisboa, Portugal
A. Mora A. Prados R. Barber
Learning How Path Planning Algorithms Work
16th International Technology, Education and Development Conference, 2022, Online Conference,
A. Prados A. Mora R. Barber


Maggie


Maggie in the TV news


Maggie Team


Construction of Maggie


Maggie Team - students

Robot anterior

siguiente robot